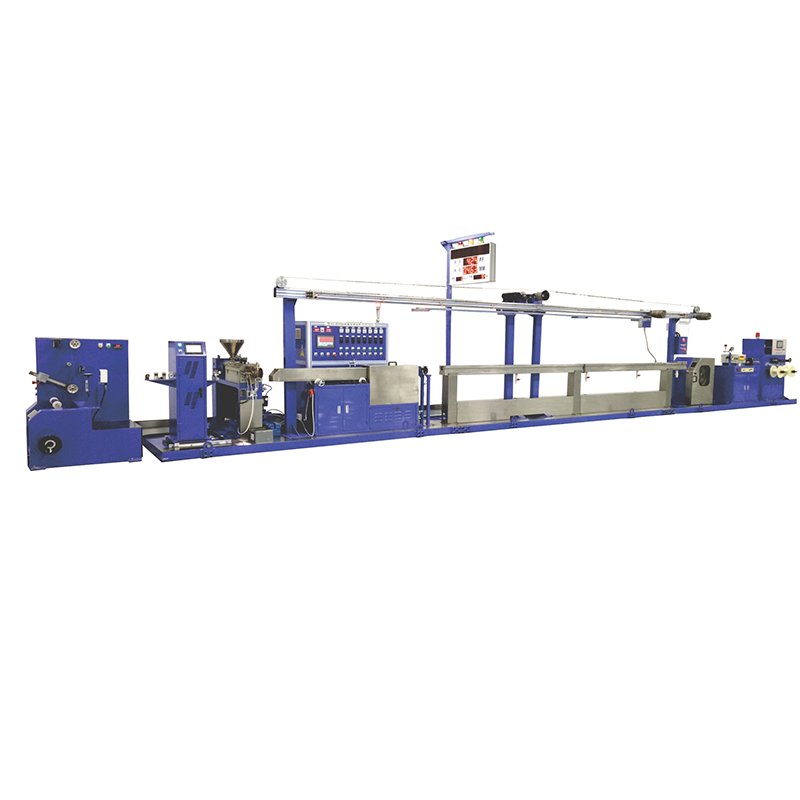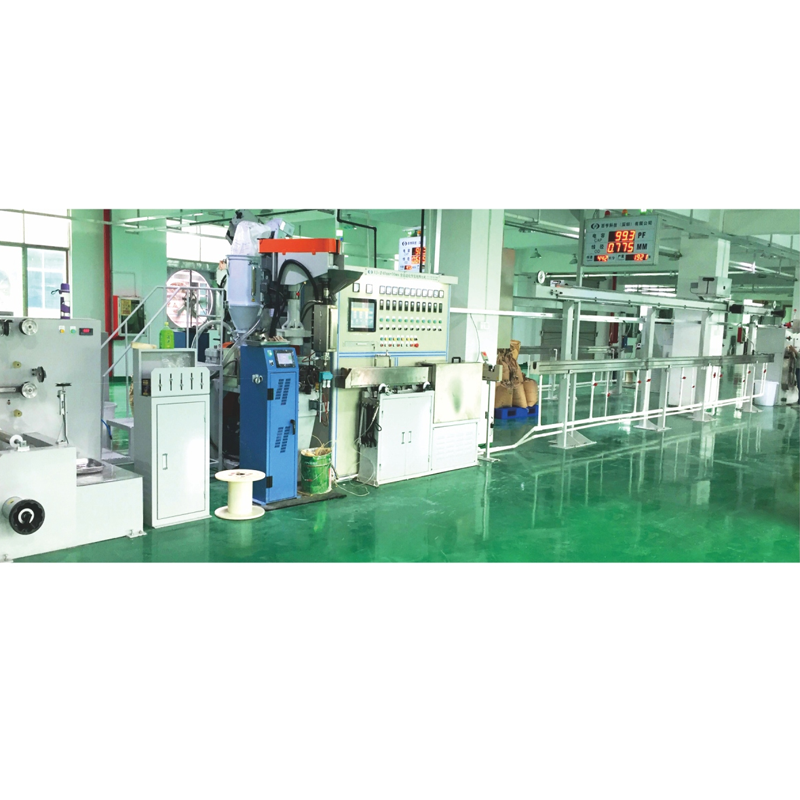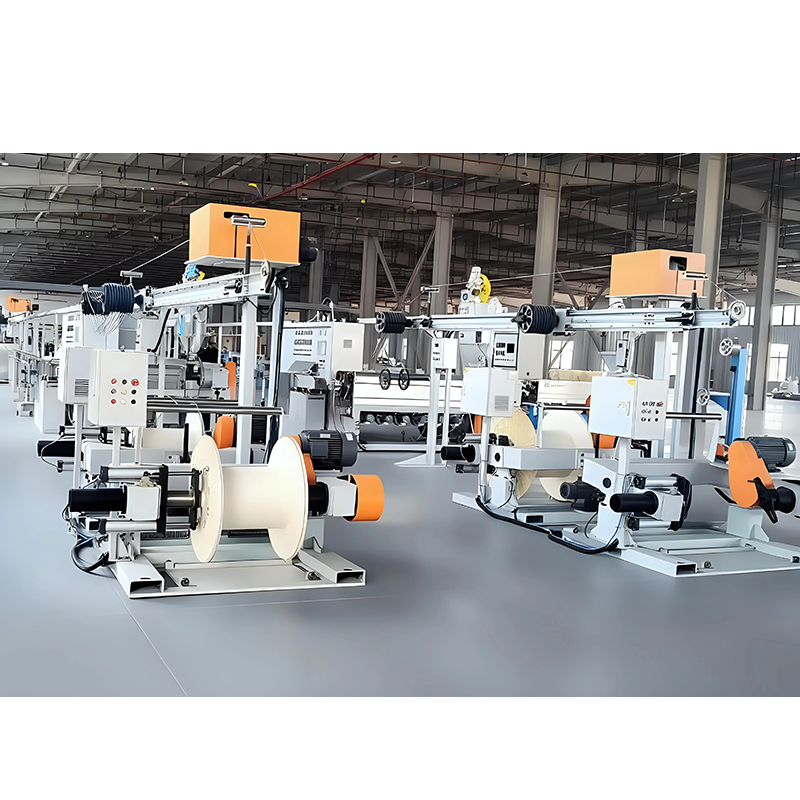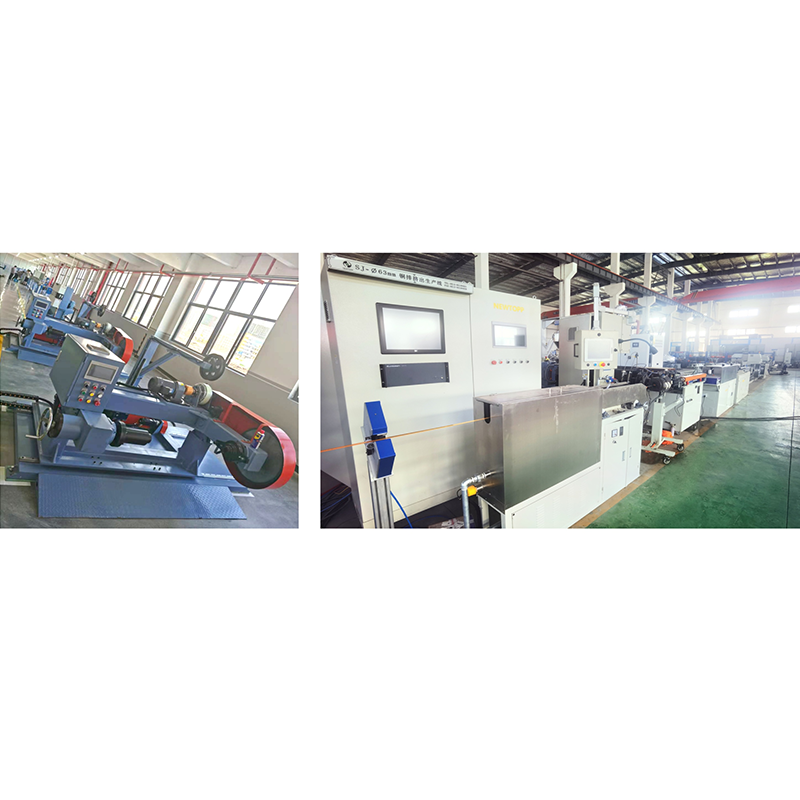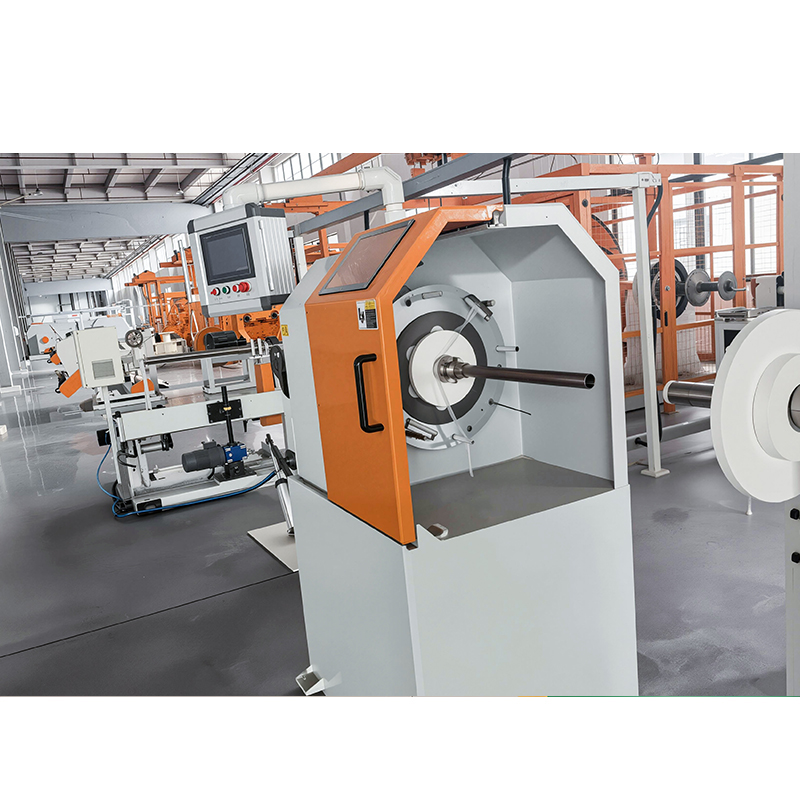




เครื่องตีเกลียวทำงานโดยหมุนกระสวยจ่ายออกไปรอบแกนของสายเคเบิลในขณะที่ดึงสายเคเบิลไปข้างหน้าด้วยความเร็วที่ควบคุมได้ การปฏิวัติแต่ละครั้งจะพันสายไฟที่เข้ามาอย่างเป็นเกลียวรอบๆ มัดที่รวบรวมไว้แล้วที่เพลต และความสัมพันธ์ระหว่างความเร็วในการดึงและความเร็วในการหมุนจะกำหนดความยาวของเลย์ ซึ่งเป็นค่าเดียวที่จะตัดสินว่าตัวนำที่เสร็จแล้วนั้นมีความยืดหยุ่น กลม และทำซ้ำด้วยระบบไฟฟ้าหรือไม่
สิ่งอื่นๆ บนเครื่องจักรมีอยู่เพื่อปกป้องความสัมพันธ์ดังกล่าว: แม้แต่แรงดึงที่จ่ายออก โรเตอร์หรือกรงที่แข็งแรง แม่พิมพ์ปิดที่กำหนดจุดพันเกลียว และการยกขึ้นที่พันตัวนำที่เสร็จแล้วโดยไม่ยืดออก ทำความเข้าใจงานทั้งสี่นี้แล้วคุณจะตัดสินได้ว่าเครื่องพันเกลียวที่เหมาะกับสายเคเบิลของคุณหรือไม่
เครื่องพันเกลียวทำอะไรได้บ้าง: คำจำกัดความในการทำงาน
เครื่องตีเกลียวเป็นอุปกรณ์ทำสายเคเบิลที่นำสายไฟหรือแกนหุ้มฉนวนตั้งแต่สองเส้นขึ้นไปจากการหมุนกระสวยจ่ายและวางลงในชุดประกอบแบบเกลียวที่มีความยาวการวางที่กำหนดไว้และทิศทางการวางที่กำหนดไว้
มันไม่เหมือนกับคนมัด ผู้มัดจะดึงสายไฟเข้าด้วยกันโดยไม่บิดกลับ และปล่อยให้สายไฟหานอนเองได้ รวดเร็วและราคาไม่แพง และเพียงพอสำหรับโอกาสในการขายแบบยืดหยุ่นระยะสั้น เครื่องแยกเกลียวควบคุมเกลียวอย่างจงใจ: สายไฟทุกเส้นมีตำแหน่งที่ทราบ อัตราการบิดที่ทราบ และทิศทางที่ทราบ การควบคุมดังกล่าวคือสาเหตุที่ตัวนำตีเกลียวยังคงความกลมไว้ เหตุใดคู่ข้อมูลจึงรักษาความสมมาตรทางไฟฟ้า และเหตุใดตัวนำที่สิบกิโลเมตรจึงมีพฤติกรรมเหมือนกับครั้งแรก
ไม่ว่าเครื่องจักรจะมีขนาดใดก็ตาม งานด้านกลไกไม่เคยเปลี่ยนแปลง: หมุนแหล่งจ่าย รักษาแรงตึงให้เท่ากัน ปิดสายไฟที่จุดคงที่ และม้วนผลลัพธ์โดยไม่ทำให้เสียรูป ความแตกต่างระหว่างประเภทเครื่องเป็นเพียงคำตอบที่แตกต่างกันสำหรับคำถามว่าจะหมุนแหล่งจ่ายอย่างไรโดยไม่ต้องเครียดกับสายไฟ
วงจรการทำงานทีละขั้นตอน
วงจรดำเนินไปในลำดับคงที่ และแต่ละขั้นตอนจะจำกัดวงจรถัดไป หากสเตจใดไม่เสถียร ความยาวของเลย์จะคลาดเคลื่อนแม้ว่าความเร็วของมอเตอร์จะไม่เปลี่ยนแปลงก็ตาม
- การจ่ายเงินและความตึงเครียด สายไฟจะปล่อยให้ไส้กระสวยติดอยู่ภายในโรเตอร์ โบว์ หรือกรง แรงดึงจะถูกยึดไว้โดยแรงเสียดทานทางกล เบรกแบบนิวแมติก หรือลูกกลิ้งนักเต้น และในทางปฏิบัติที่ดี ค่าที่ตั้งไว้จะอยู่ภายในไม่กี่เปอร์เซ็นต์ของค่าที่ตั้งไว้ตั้งแต่กระสวยเต็มไปจนถึงกระสวยว่าง
- การหมุน โรเตอร์หมุนตามรอบต่อนาทีที่ตั้งไว้ เครื่องจักรแบบคันชักเดี่ยวจะเพิ่มการบิดหนึ่งครั้งต่อการปฏิวัติ เครื่องจักรแบบ double-bow จะบรรทุกกระสวยสองอันไว้ที่ฝั่งตรงข้ามของโรเตอร์ ดังนั้นการหมุนหนึ่งครั้งจะเพิ่มการบิดสองครั้งและเอาต์พุตจะเพิ่มขึ้นเป็นสองเท่าโดยประมาณด้วยความเร็วเท่ากัน
- ปิด. สายไฟทั้งหมดมาบรรจบกันที่แผ่นวางหรือปิดตายที่ปลายน้ำของโรเตอร์ ระยะห่างระหว่างเส้นบอกแนวสุดท้ายและจุดปิดนี้จะกำหนดว่าสายไฟจะโค้งงอเข้าไปในเกลียวทีละน้อยเพียงใด และดังนั้น ปริมาณการทำงานของตัวนำด้วย
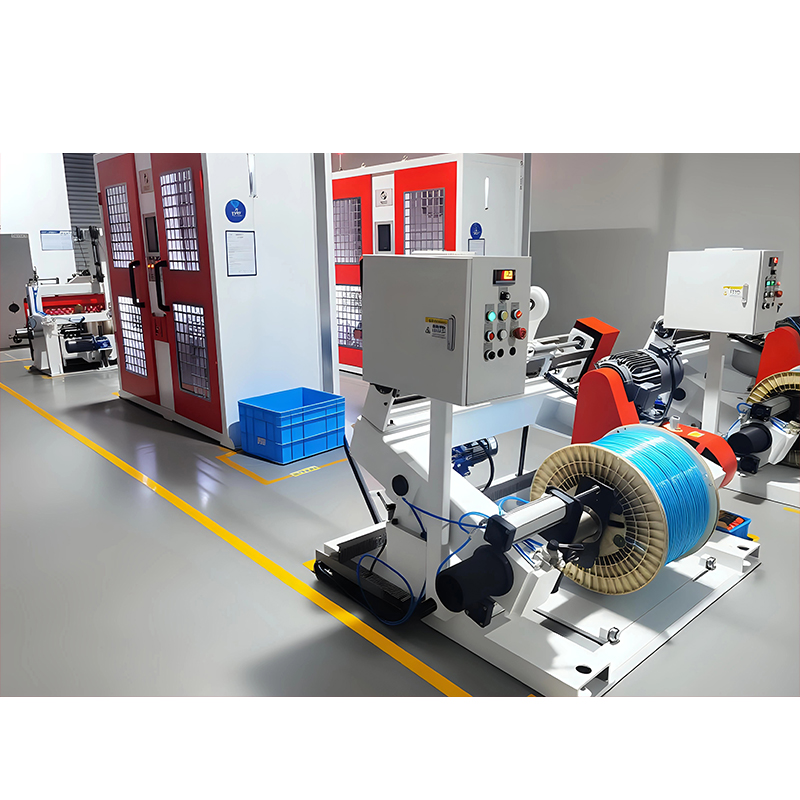
- การรับขึ้น กว้านจะดึงเกลียวเชือกด้วยความเร็วของเส้น และรอกจะม้วนเกลียวภายใต้แรงตึงที่ควบคุมได้ โดยปกติแล้วการยึดเกาะจะเกิดขึ้นโดยการลากออกมากกว่าตัวรอก เพื่อให้เส้นผ่านศูนย์กลางของรอกไม่เปลี่ยนการวาง
- บิดหลัง. สำหรับเครื่องบิดกลับ ไส้กระสวยแต่ละอันจะหมุนรอบแกนของตัวเองไปในทิศทางตรงกันข้าม วิธีนี้จะยกเลิกแรงบิดส่วนใหญ่ที่เกิดจากการกระทำการตีเกลียวที่ลวดแต่ละเส้น ซึ่งเป็นสิ่งที่ทำให้คู่ฉนวนและตัวนำที่มีความยืดหยุ่นดีไม่ต่อสู้กลับหลังจากที่พวกมันออกจากแม่พิมพ์
เลขคณิตที่เชื่อมโยงเข้าด้วยกันนั้นสั้น ความยาวเลย์เป็นมิลลิเมตรเท่ากับความเร็วของเส้นเป็นมม. ต่อนาทีหารด้วยการบิดต่อนาทีและการบิดต่อนาทีเท่ากับรอบต่อนาทีของโรเตอร์คูณด้วยจำนวนคันชัก เครื่องดับเบิ้ลโบว์ 1250 ที่ 600 รอบต่อนาที ให้แรงบิด 1200 ครั้งต่อนาที ที่ 60 ม./นาที หรือ 60,000 มม./นาที ซึ่งให้ความยาวชั้น 50 มม. เปลี่ยนตัวเลขตัวใดตัวหนึ่งแล้วเลย์ก็เปลี่ยนตามไปด้วย ซึ่งเป็นเหตุผลว่าทำไมการเร่งความเร็วระหว่างสตาร์ทเครื่องจึงเป็นที่มาของส่วนที่อ่อนหรือไม่สม่ำเสมอ
ความยาวเลย์ ทิศทางเลย์ และการบิดไปด้านหลัง: พารามิเตอร์ที่สำคัญ
มีการตั้งค่าเพียงไม่กี่อย่างเท่านั้นที่เปลี่ยนตัวนำและมีการโต้ตอบกัน การปรับเปลี่ยนสิ่งหนึ่งโดยไม่ดูสิ่งอื่นคือจุดเริ่มต้นของปัญหาที่ควั่นส่วนใหญ่
| พารามิเตอร์ | มันควบคุมอะไร. | หมายเหตุการปฏิบัติ |
|---|---|---|
| ความยาวเลย์ | ระยะทางที่สายเคเบิลเคลื่อนที่ระหว่างการบิดครบหนึ่งครั้ง | การนอนระยะสั้นช่วยเพิ่มความยืดหยุ่นและความเหนื่อยล้า การวางยาวช่วยลดการสูญเสียและ crosstalk ในสายเคเบิลข้อมูล |
| วางทิศทาง | ไม่ว่าเกลียวจะวิ่งไปทางซ้าย (S) หรือขวา (Z) | ทิศทางการวางตรงข้ามบนชั้นที่ต่อเนื่องกันทำให้ตัวนำไม่พันกันและช่วยในการยุติ |
| อัตราส่วนการบิดกลับ | กระสวยแต่ละอันได้รับการหมุนสวนทางกันมากน้อยเพียงใด | มีแรงบิดตกค้างเหลือน้อยเกินไป มากเกินไปอาจทำให้เกลียวที่อยู่ในแม่พิมพ์หลุดออกได้ |
| ความเร็วของโรเตอร์ | บิดต่อนาที ดังนั้นเอาท์พุตที่ความเร็วเส้นที่กำหนด | ถูกจำกัดด้วยมวลกระสวย การหมุนของลม และคุณภาพของตลับลูกปืน ไม่ใช่จากการขับเคลื่อน |
| ความเร็วของเส้น | อัตราการดึงผ่านตัวเครื่อง | เมื่อรวมกับรอบต่อนาทีจะกำหนดการวาง; ทางลาดต้องประสานกับโรเตอร์ |
| ความตึงเครียดที่จ่ายออกไป | ตำแหน่งลวดภายในเกลียว | ความตึงเครียดที่ไม่สม่ำเสมอทำให้เกิดกรงนก ความแปรผันของเส้นผ่านศูนย์กลาง และการยื่นออกมาของแกนกลาง |
| เติมปัจจัยและขนาดแม่พิมพ์ | สายไฟแน่นหนาแค่ไหนในหน้าตัด | ตัวนำอัดแน่นมักจะวิ่งประมาณ 0.9; แม่พิมพ์ขนาดใหญ่ทำให้เกลียวหลวม |
ประเภทเครื่องพันเกลียวหลักทำงานอย่างไร
ประเภทของเครื่องจักรตามมาจากคำถามสามข้อ: ตัวนำมีขนาดใหญ่แค่ไหน มีความยืดหยุ่นแค่ไหน และคุณต้องการเอาต์พุตเท่าใด หลักการทำงานเหมือนกันทุกประการ มีเพียงวิธีในการใส่ไส้กระสวยเท่านั้นที่จะเปลี่ยนแปลง
เครื่องผูกโบว์คู่: บิดสองครั้งต่อการปฏิวัติ
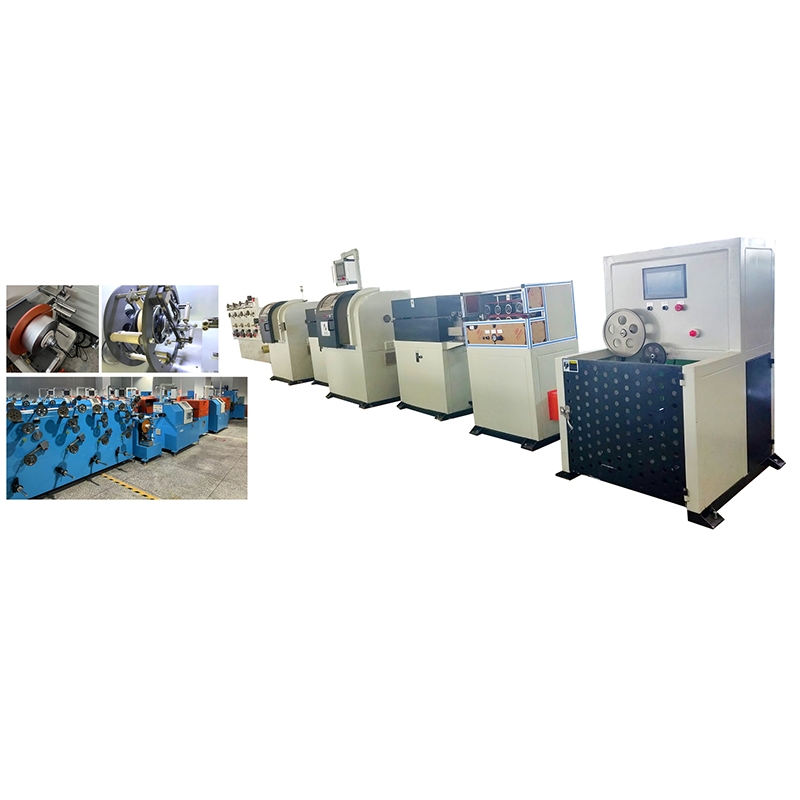
ในเครื่องจักรแบบ double-bow กระสวยจะอยู่ภายในโรเตอร์ที่มีรูปทรงโค้งมน การหมุนครึ่งรอบแต่ละครั้งของคันชักจะถือกระสวยหนึ่งอันไว้รอบแกนสายเคเบิล ดังนั้นการหมุนเต็มรอบจึงทำให้เกิดการบิดสองครั้ง นั่นคือเหตุผลว่าทำไมเครื่องจักรเหล่านี้จึงครองใจตัวนำขนาดกลางและละเอียดซึ่งเอาต์พุตมีความสำคัญ: เครื่องตีเกลียวแบบโบว์คู่ 1250 สามารถเข้าถึงอัตราการบิดที่สูงมากในขณะที่ยังคงเส้นทางลวดที่นุ่มนวล ข้อเสียคือคันธนูจะต้องสมดุลอย่างแม่นยำ เนื่องจากที่ความเร็วสูง ความไม่สมดุลใดๆ จะปรากฏขึ้นทันทีโดยมีการเปลี่ยนแปลงของความยาวเลย์และแรงกระเพื่อมของแรงตึง
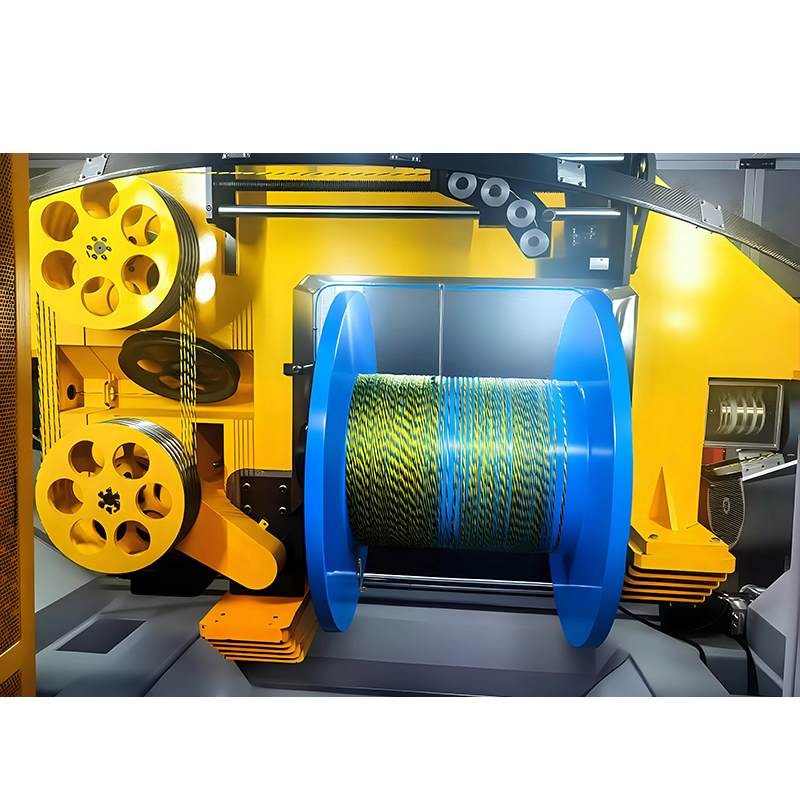 เครื่องพันเกลียวคู่ 1250 สำหรับการผลิตแกนเคเบิล เครื่องพันเกลียวแบบ double-bow 1250 บิดตัวนำและเส้นใยให้เป็นแกนเคเบิล โดยให้การบิดสองครั้งต่อรอบด้วยแรงตึงที่สมดุลสำหรับสายไฟขนาดกลางและละเอียด ดูผลิตภัณฑ์ →
เครื่องแยกคู่แบบ Back-twist: สร้างขึ้นสำหรับข้อมูลและคอร์ที่ยืดหยุ่น
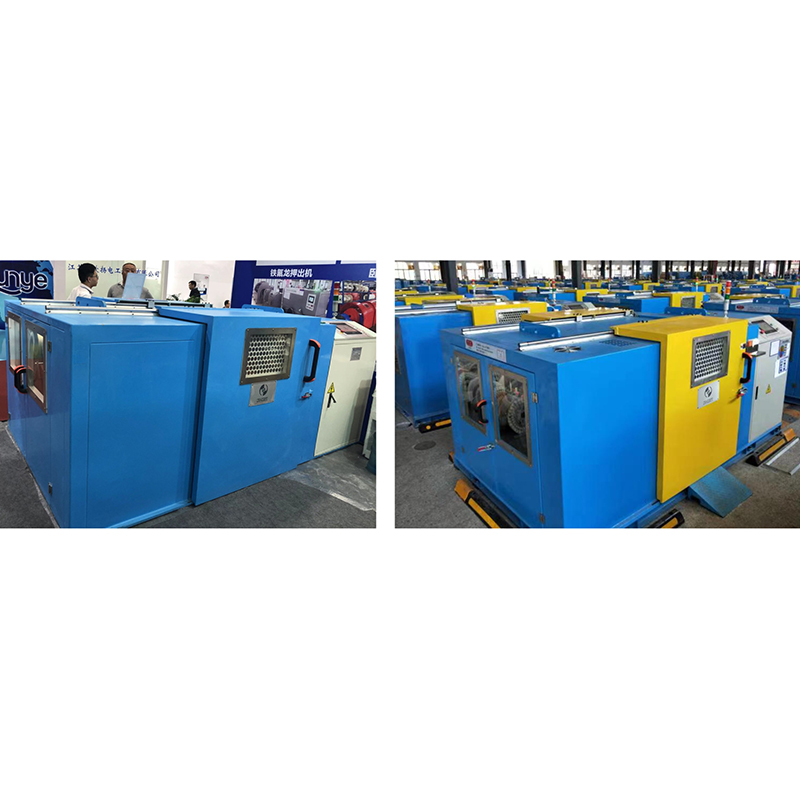
เครื่องตีเกลียวคู่แบบบิดกลับจะหมุนกระสวยแต่ละอันสวนทางกับทิศทางของโรเตอร์หลัก ดังนั้นแกนหุ้มฉนวนแต่ละแกนจึงมาถึงจุดปิดโดยแทบไม่มีแรงบิดเก็บไว้ ซึ่งสำคัญที่สุดสำหรับสาย LAN และสายข้อมูล สายแขนหุ่นยนต์ และสายโซ่ลาก มีเวอร์ชันแนวนอนและแนวตั้งเนื่องจากแผนผังร้านค้าและทางเดินของสายเคเบิลเป็นตัวตัดสินว่ารุ่นใดเหมาะกับ: เครื่องจักรแนวนอนเหมาะกับการวิ่งขึ้นลงทางตรงที่ยาว ในขณะที่โครงแนวตั้งช่วยประหยัดพื้นที่บนพื้นและจัดการกับแกนที่มีน้ำหนักเบาและละเอียด ตั้งค่าอัตราส่วนการบิดด้านหลังผิด และทั้งคู่จะเปิดขึ้นหลังจากการตายหรือบิดกลับตัวเองในกระบวนการถัดไป
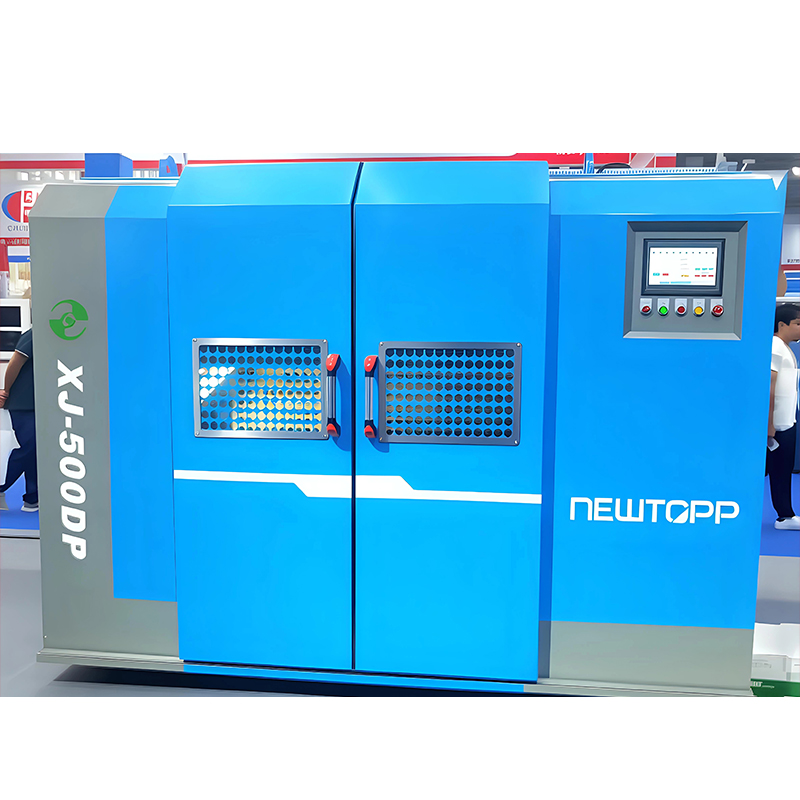 เครื่องพันคู่บิดหลังแนวนอน/แนวตั้งสำหรับสายเคเบิลข้อมูล เครื่องบิดกลับและเครื่องบิดคู่สำหรับแกนสายเคเบิลข้อมูลที่หุ้มฉนวน การหมุนทวนช่วยลดแรงบิดที่เก็บไว้ก่อนปิด รองรับการทำงาน Cat-5/6 และ HDMI 2.1 ดูผลิตภัณฑ์ →
เครื่องร่อนดาวเคราะห์: มีกระสวยจำนวนมาก มีความเครียดน้อยที่สุด
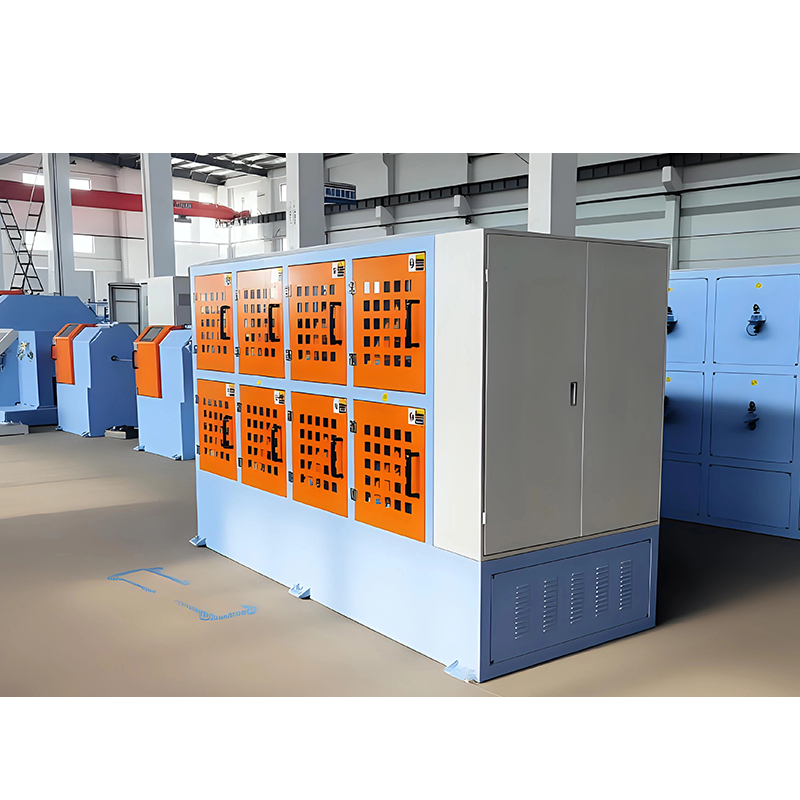
Planetary Strander จะบรรทุกกระสวยของมันไว้ในกรงขนาดใหญ่ที่หมุนได้โดยรวม ดังนั้นกระสวยแต่ละอันจะมีการวางแนวที่คงที่โดยสัมพันธ์กับสายเคเบิล ทางเดินของสายไฟยาวและอ่อนโยน ซึ่งเป็นสิ่งที่ตัวนำไฟฟ้าขนาดใหญ่ ตัวนำรูปทรงเซกเตอร์ และส่วนประกอบลวดเหล็กหรืออะลูมิเนียมต้องการ เครื่องจักรทำงานช้ากว่าเครื่องตีเกลียว แต่สามารถรับมือกับไส้กระสวยที่มีน้ำหนักมาก พื้นที่หน้าตัดขนาดใหญ่ และวัสดุที่ไม่ทนต่อการโค้งงอแบบแหลมคม นอกจากนี้ยังเป็นทางเลือกปกติเมื่อเส้นใยต้องไม่ถูกรบกวนทางโลหะวิทยา
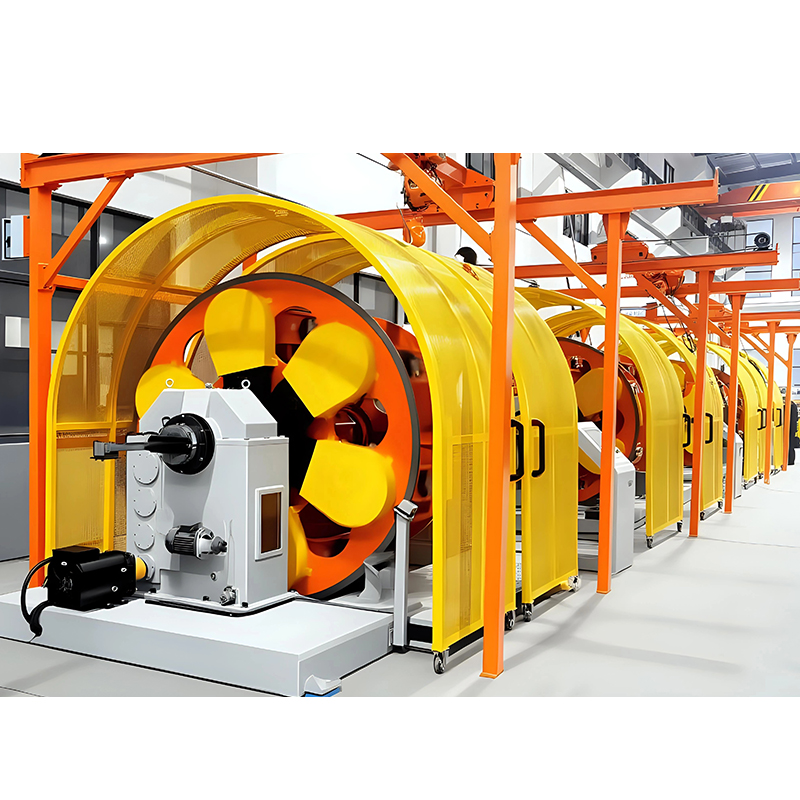 เครื่องพันเกลียวดาวเคราะห์สำหรับสายเคเบิลที่มีความแม่นยำซับซ้อน เครื่องเกลียวดาวเคราะห์พร้อมกระสวยติดกรงสำหรับทางเดินลวดที่นุ่มนวล เหมาะสำหรับตัวนำไฟฟ้าขนาดใหญ่และสายเคเบิลที่มีความแม่นยำซับซ้อนซึ่งต้องการความสมมาตรทางเรขาคณิตและแรงบิดตกค้างต่ำ ดูผลิตภัณฑ์ →
เครื่องตีเกลียวเดี่ยวแบบคานยื่นได้และเครื่องตีเกลียวสามเกลียวช่วยเติมเต็มช่องว่างที่ปลายด้านใดด้านหนึ่งของช่วง เครื่องตีเกลียวเดี่ยวแบบคานยื่นมีขนาดกะทัดรัดและเกลียวง่าย ซึ่งเหมาะกับการทำงานระยะสั้นและการเปลี่ยนบ่อยครั้ง เครื่องตีเกลียวแบบสามเกลียวทำการบิดสามครั้งในการผ่านเครื่องจักรเพียงครั้งเดียว ซึ่งเป็นวิธีที่ใช้งานได้จริงในการสร้างตัวนำไฟฟ้าที่แน่นและกะทัดรัดโดยไม่ต้องเดินสายเคเบิลผ่านสายสามเส้นที่แยกจากกัน
หลักการทำงานเบื้องหลังสิ่งเหล่านี้ได้รับการกำหนดไว้อย่างลึกซึ้งยิ่งขึ้นในเรื่องนี้ คู่มือฉบับสมบูรณ์เกี่ยวกับเครื่องพันสายเคเบิล รวมถึงวิธีที่ความยาวของเลย์โต้ตอบกับแต่ละตระกูลเครื่อง
เมื่อพารามิเตอร์การทำงานผิดพลาด
ข้อบกพร่องที่เกยตื้นส่วนใหญ่สามารถตรวจสอบย้อนกลับได้จากสาเหตุ 5 ประการ และอาการมักจะชี้ตรงไปที่สาเหตุ
- กรงนก, เมื่อสายไฟเปิดระหว่างแม่พิมพ์และตัวยกขึ้น มักจะหมายความว่าแรงดึงในการจ่ายออกไม่สม่ำเสมอหรือกระสวยตัวหนึ่งลากอยู่
- ส่วนที่หลวมหรืออ่อนในตัวนำที่ดี มักมาจากทางลาดปรับความเร็วระหว่างสตาร์ทเครื่อง หรือจากไส้กระสวยที่วิ่งไปจนสุดและสูญเสียแรงตึง
- ความยาวการวางไม่เท่ากันตลอดรอก ชี้ไปที่การลื่นของกว้าน สายพานดึงออกที่สึกหรอ หรือความตึงในการดึงขึ้นที่เพิ่มขึ้นเมื่อรอกม้วนเต็ม
- ตัวนำไม่บิดหลังจากตาย บ่งชี้ว่ามีการบิดตัวไปด้านหลังน้อยเกินไป หรือทิศทางการวางที่ทำงานกับเลเยอร์ต่อไปนี้
- สายไฟแบนหรือทำเครื่องหมาย เป็นปัญหาของแม่พิมพ์: แม่พิมพ์ปิดแน่นเกินไป ตัวนำขาด หรือทางเดินสายไฟโค้งงอใกล้โรเตอร์มากเกินไป
จับคู่เครื่องกับสายเคเบิลที่คุณสร้าง
หลักการเดียวกันนี้ทำให้เครื่องจักรมีความแตกต่างกันมากขึ้นอยู่กับสายเคเบิล นี่เป็นส่วนที่ควรตรวจสอบกับรายการผลิตภัณฑ์ของคุณก่อนที่คุณจะระบุสิ่งใด
| สายเคเบิลหรือตัวนำ | การกำหนดค่าทั่วไป | ทำไมมันเข้ากัน. |
|---|---|---|
| แขนหุ่นยนต์และสายโซ่ลาก | เครื่องควั่นคู่แบบบิดหลัง เลย์สั้น อัตราส่วนการบิดหลังสูง | แกนที่ยืดหยุ่นต้องมีแรงบิดตกค้างต่ำเพื่อให้สามารถทนต่อรอบการดัดงอได้หลายล้านรอบ |
| สายแลนและสายดาต้า | เครื่องคั้นคู่แบบบิดกลับพร้อมความทนทานต่อการวางแน่น | เรขาคณิตของคู่จะต้องคงที่หรือครอสทอล์คและดริฟท์อิมพีแดนซ์ |
| สายยานยนต์และ EV | เครื่องคั้นแบบคันธนูคู่พร้อมแม่พิมพ์อัดแน่น | ให้กำลังสูงบนหน้าตัดขนาดกลาง เส้นผ่านศูนย์กลางสม่ำเสมอสำหรับฉนวน |
| ตัวนำเซกเตอร์สายไฟ | เครื่องร่อนดาวเคราะห์พร้อมกรงขนาดใหญ่ | กระสวยที่มีน้ำหนักมากและหน้าตัดขนาดใหญ่จำเป็นต้องใช้ทางเดินลวดที่ยาวและนุ่มนวล |
คำถามที่พบบ่อย
ความแตกต่างระหว่างการพันเกลียวและการมัดคืออะไร?
การพันเกลียวจะควบคุมทั้งความยาวของเลย์และทิศทางของเลย์อย่างจงใจ ดังนั้นรูปทรงของตัวนำจึงถูกกำหนดและสามารถทำซ้ำได้ การมัดรวมช่วยให้สายไฟจัดเรียงแบบสุ่มโดยไม่ต้องบิดกลับ ซึ่งเร็วกว่าและราคาถูกกว่า แต่ให้ตัวนำที่กลมน้อยกว่าและคาดเดาได้น้อยกว่า
ฉันจะคำนวณความยาวของชั้นได้อย่างไร?
แบ่งความเร็วของบรรทัดด้วยการบิดต่อนาที เนื่องจากเครื่องจักรแบบ double-bow เพิ่มการบิดสองครั้งต่อการปฏิวัติ การบิดที่มีประสิทธิภาพต่อนาทีจึงมีค่าเป็นสองเท่าของรอบต่อนาทีของโรเตอร์ โปรดจำปัจจัยนั้นไว้ก่อนที่คุณจะเปรียบเทียบเครื่องจักรสองเครื่องบนกระดาษ
เหตุใดตัวนำที่ตีเกลียวจึงไม่บิดตัวหลังจากที่ออกจากแม่พิมพ์แล้ว?
สายไฟยังคงมีแรงบิดที่สะสมไว้จากการบิดตัว การบิดกลับจะช่วยขจัดส่วนใหญ่ออกไป หากเกลียวเปิดขึ้นหรือดีดกลับ ให้ค่อยๆ เพิ่มอัตราส่วนการบิดเกลียวด้านหลัง และตรวจสอบทิศทางการนอนของชั้นต่อไปนี้
เครื่องตีเกลียวเครื่องหนึ่งสามารถรองรับตัวนำทั้งแบบแข็งและแบบยืดหยุ่นได้หรือไม่?
ภายในขอบเขตเท่านั้น เครื่องบิดกลับสามารถทำงานได้ทั้งสองอย่าง แต่ความยาวเลย์และอัตราส่วนการบิดกลับที่คุณต้องการสำหรับสายเคเบิลแบบยืดหยุ่นนั้นแตกต่างอย่างมากจากอัตราส่วนของตัวนำไฟฟ้าขนาดกะทัดรัด ในทางปฏิบัติ โรงงานส่วนใหญ่จะแบ่งการทำงานระหว่างเครื่องตีเกลียวคู่แบบบิดกลับกับเครื่องคันชักหรือดาวเคราะห์ แทนที่จะประนีประนอมกับเครื่องเดียว
หลักการทำงานของเครื่องตีเกลียวไม่เคยเปลี่ยนแปลง: หมุนแหล่งจ่าย ยึดแรงดึงให้เท่ากัน ปิดสายไฟ ณ จุดที่ทราบ และดึงผลลัพธ์ด้วยความเร็วที่ยึดการวาง สิ่งที่เปลี่ยนแปลงคือวิธีการขนกระสวย และการตัดสินใจในการออกแบบครั้งเดียวนั้นจะเป็นตัวกำหนดขนาดตัวนำ วัสดุ และระดับความยืดหยุ่นที่เครื่องจักรสามารถรองรับได้ จับคู่การตัดสินใจนั้นกับรายการสายเคเบิลของคุณก่อน และการตั้งค่าพารามิเตอร์จะกลายเป็นเรื่องของการปรับแต่งตามปกติมากกว่าการคาดเดา
Newtopp ได้สร้างอุปกรณ์เคเบิลมาตั้งแต่ปี 2004 ครอบคลุมถึงการอัดรีด การตีเกลียว และการพันเทปจากฐานการผลิตแห่งเดียว ซึ่งจะช่วยเมื่อตัวนำต้องวิ่งจากเครื่องกวนไปสู่กระบวนการถัดไปโดยไม่มีค่าเผื่อความคลาดเคลื่อนระหว่างซัพพลายเออร์