

ข่าวอุตสาหกรรม
ข่าว


Skip Stranding Machine: หลักการทำงาน ความยาวของการปู และวิธีการเลือก
2026-10-10
ลูกค้าส่งคืนสายเคเบิลหุ่นยนต์แบบยืดหยุ่นชุดหนึ่ง เนื่องจากตัวนำหักงอที่ส่วนโค้งอันแน่นหนาด้านหลังตัวเชื่อมต่อ และเกลียวที่ปลายที่ปอกได้เริ่มแยกออกจากกันแล้ว ฉนวนผ่านการทดสอบทางไฟฟ้าทุกครั้ง ผู้ควบคุมวงไม่ได้นอน ในกรณีเช่นนี้ การแก้ไขมักจะเริ่มต้นที่ขั้นตอนการพันเกลียวแทนที่จะเป็นเครื่องอัดรีด
เครื่องตีเกลียวแบบข้ามคือเครื่องตีเกลียวตัวนำที่วางสายไฟแต่ละเส้นโดยมีรูปแบบ S-Z ที่ถูกขัดจังหวะและย้อนกลับเป็นระยะ แทนที่จะเป็นเกลียวต่อเนื่องที่ทำงานในทิศทางเดียว เนื่องจากการบิดกลับตัวตามช่วงเวลาที่กำหนด ลวดจึงไม่สะสมแรงบิดแบบเดียวกับที่โครงสร้างศูนย์กลางแบบเดิมสร้างขึ้น ดังนั้นตัวนำที่เสร็จแล้วจึงมีความยืดหยุ่นและสามารถคาดเดาได้เมื่อมีการงอ ตัด หรือย้ำ
ตัวเลือกกระบวนการเดี่ยวนั้นเปลี่ยนแปลงสามสิ่งที่โรงงานเคเบิลวัดได้จริง: รัศมีการโค้งงอขั้นต่ำ ความเสถียรของจุดตัด และจำนวนตัวนำที่ต่อสู้กับสายการอัดรีดที่ปลายน้ำ สิ่งต่อไปนี้ครอบคลุมถึงวิธีการทำงานของกระบวนการ แหล่งที่มาของต้นทุน สิ่งที่อยู่ในข้อกำหนดเฉพาะในการซื้อ และข้อบกพร่องที่เกิดขึ้นเมื่อตั้งค่าเครื่องจักรไม่ถูกต้อง
เครื่องพันเกลียวแบบข้ามคืออะไร?
เครื่องตีเกลียวแบบข้ามสามารถอธิบายได้ดีที่สุดว่าเป็นเครื่องตีเกลียวพร้อมระบบควบคุมการถอยหลังแบบซิงโครไนซ์: ฮาร์ดแวร์เชิงกลอยู่ใกล้กับอุปกรณ์ตีเกลียวมาตรฐาน ในขณะที่รูปแบบการวางนั้นถูกสร้างขึ้นตามเวลา
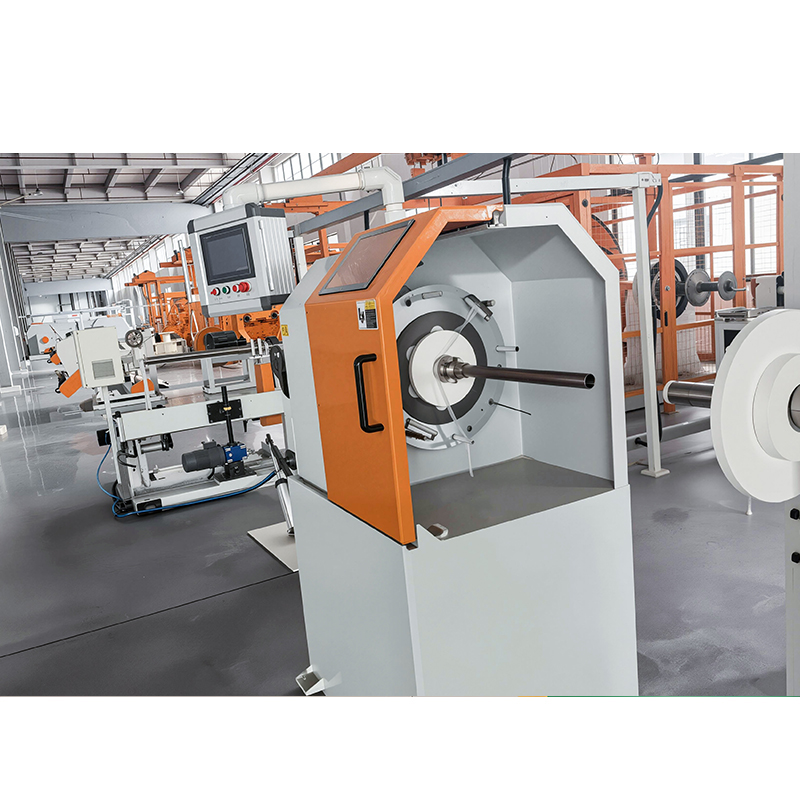
ที่ด้านเครื่องจักร คุณจะพบกับส่วนโค้งแบบหมุนได้หรือโครงหมุนที่บรรทุกกระสวยลวด แผ่นวางหรือแม่พิมพ์ขึ้นรูป และชุดยกขึ้นหรือแบบลากออก ส่วนที่แตกต่างคือความสัมพันธ์ในการควบคุมระหว่างการหมุนคันชักและความเร็วการขึ้น เนื่องจากอัตราส่วนดังกล่าวจะกำหนดความยาวของเลย์ หมุนคันธนูเร็วขึ้นด้วยความเร็วของเส้นเดียวกัน และเลย์จะสั้นลง วิ่งเส้นเร็วขึ้นด้วยความเร็วคันธนูเท่าเดิม และการวางเลย์จะยาวขึ้น
ในการวางแบบข้าม ตัวควบคุมจะเคลื่อนคันชักไปข้างหน้าตามความยาวที่กำหนดของตัวนำ จากนั้นกลับด้านตามความยาวที่เทียบเคียงได้ จากนั้นจึงทำซ้ำ จุดที่ทิศทางเปลี่ยนคือจุดกลับตัว และระยะห่างคือการตั้งค่าที่สำคัญที่สุดจุดเดียวบนเครื่องจักรหลังจากความยาวเลย์ ช่วงการกลับด้านโดยทั่วไปจะอยู่ระหว่างประมาณครึ่งเมตรถึงสามเมตร แต่ค่าที่ถูกต้องจะมาจากข้อกำหนดการงอของสายเคเบิลที่เสร็จแล้วเสมอ ไม่ใช่จากค่าคงที่ของเครื่องจักรคงที่
คำเตือนในทางปฏิบัติประการหนึ่งเกี่ยวกับคำศัพท์เฉพาะทาง: ซัพพลายเออร์ใช้ "ข้ามการเกยตื้น" อย่างหลวม ๆ และแค็ตตาล็อกบางรายการนำไปใช้กับกระบวนการสลับการวาง ก่อนที่จะเปรียบเทียบใบเสนอราคา ให้ยืนยันตัวเลขสามตัวเป็นลายลักษณ์อักษร: ความยาวเลย์ในแต่ละทิศทาง ช่วงเวลาการกลับด้าน และความเร็วคันชักที่เครื่องจักรไปถึงที่ความเร็วของไลน์การทำงาน ที่ ภาพรวมของประเภทเครื่องพันสายไฟ เป็นเพื่อนที่มีประโยชน์หากคุณต้องการคำศัพท์ที่กว้างขึ้นก่อน
การข้ามการลากเส้นเปรียบเทียบกับโครงสร้างตัวนำอื่น ๆ อย่างไร
การข้ามการพันเกลียวเป็นหนึ่งในสามวิธีทั่วไปในการสร้างตัวนำตีเกลียว และเป็นคำตอบที่ถูกต้องสำหรับชุดข้อกำหนดเฉพาะเท่านั้น
| คุณสมบัติ | ข้าม (S-Z) การควั่น | การควั่นแบบศูนย์กลางที่แท้จริง | มัดเป็นพวง |
| วางรูปแบบ | การสลับ S และ Z ในช่วงเวลาที่กำหนด | ทิศทางเดียวต่อเนื่อง ทิศทางของชั้นกลับด้านต่อชั้น | ทิศทางเดียวต่อเนื่องไม่มีชั้นกำหนด |
| ความยาวเลย์โดยทั่วไป | ยาวขึ้น กำหนดทิศทางให้เหมาะสมกับรัศมีการโค้งงอ | เข้มข้นและควบคุมอย่างใกล้ชิดต่อชั้น | สั้น ถือว่าไม่สำคัญ |
| ความยืดหยุ่น | สูงพร้อมแรงบิดคืนตัวน้อย | ปานกลาง | สูงแต่ความกลมทน |
| พฤติกรรมตัดจบ | เส้นยึดติดกันโดยไม่บิดเกลียวน้อยที่สุด | ไม่บิดงอเล็กน้อย มักต้องมีการเย็บเล่มหรือติดเทป | มีแนวโน้มที่จะลุกเป็นไฟ |
| ความกลม | ดี | ดีที่สุด | ยากจนที่สุด |
| ศักยภาพความเร็วของสาย | สูง ถูกจำกัดโดยการซิงโครไนซ์การกลับรายการ | สูง จำกัดด้วยความเร็วของธนู | สูงสุด |
| การใช้งานทั่วไป | หุ่นยนต์ ลากโซ่ การเชื่อม สายเคเบิลแบบยืดหยุ่นทางการแพทย์และยานยนต์ | สายไฟ เหนือศีรษะ และสายควบคุม | สายไฟอ่อนตัวและสายเบ็ดขนาดเล็ก |
โดยที่ตัวนำไฟฟ้าแบบ Skip-Stranded ได้รับต้นทุน
การข้ามการพันเกลียวจะคุ้มค่ากับเงินของตัวเองในทุกที่ที่ตัวนำต้องรอดจากการโค้งงอซ้ำๆ หรือต้องถูกกำจัดด้วยมือในสนาม เพราะคนปูจะทำหน้าที่เหมือนที่เครื่องผูกและเทปจะทำอย่างอื่น
- แขนหุ่นยนต์และสายเคเบิลเครื่องจักรแบบประกบ โดยตัวนำจะงอหลายพันครั้งในรัศมีขนาดเล็ก
- สายเคเบิลลากโซ่ (งอต่อเนื่อง) ในเครื่องมือกลและระบบการจัดการอัตโนมัติ
- สายเชื่อมและสายจูงแบบมือถืออื่นๆ ที่มีการลากและขดทุกวัน
- ตัวนำไฟฟ้าสำหรับยานยนต์และพลังงานใหม่ รวมถึงชุดบัสบาร์ทองแดงและอลูมิเนียมที่ปลายสายและงอระหว่างการประกอบ
- สายวัดทางการแพทย์และเครื่องมือวัดที่ปลายที่แยกออกมาต้องคงความเป็นระเบียบเรียบร้อยโดยไม่ต้องมีปลอกหุ้มเพิ่มเติม
การข้ามการพันเกลียวไม่เป็นสากล ตัวนำข้อมูลความถี่สูงต้องมีการวางที่แน่นและมั่นคงเพื่อคงความยาวทางไฟฟ้าและอิมพีแดนซ์ไว้ และตัวนำเหนือศีรษะและตัวนำไฟฟ้าต้องอาศัยความสมดุลทางกลที่ชั้นที่มีศูนย์กลางร่วมกันอย่างแท้จริงมีให้ เมื่อลูกค้าระบุความต้านทานลักษณะเฉพาะที่เสถียร การวางแบบทั่วไปมักจะเป็นคำตอบที่ดีกว่า
พารามิเตอร์ห้าประการที่ตัดสินใจว่าจะข้ามการลากสายหรือไม่
การตั้งค่าห้าแบบจะควบคุมผลลัพธ์ และการปรับการตั้งค่าอย่างใดอย่างหนึ่งจะเปลี่ยนการตั้งค่าอื่นๆ
- วางความยาวในแต่ละทิศทาง สั้นเกินไปและตัวนำจะแข็งตัวและต้านทานการโค้งงอ ยาวเกินไปและเส้นจะแยกออกจากกันเมื่อขึ้นรูปตาย เริ่มต้นจากรัศมีการโค้งงอขั้นต่ำ สายเคเบิลที่เสร็จแล้วจะต้องคงอยู่และทำงานถอยหลัง
- ความตึงเครียดในการจ่ายต่อสาย ความตึงเครียดที่ไม่สม่ำเสมอเป็นสาเหตุที่พบบ่อยที่สุดของการเลี้ยงนกในกรง ไส้กระสวยทุกอันควรป้อนด้วยแรงตึงเท่ากัน และควรวัดความตึงแทนที่จะตัดสินจากความรู้สึก
- การซิงโครไนซ์การกลับรายการ จุดกลับตัวจะต้องลงที่ความยาวตัวนำเท่ากันทุกรอบ การลื่นไถล เข็มขัดที่สึกหรอ และการเร่งความเร็วที่ดุดัน ล้วนผลักจุดกลับตัวออกจากตำแหน่ง
- รับความตึงเครียดและการเคลื่อนที่ การยกขึ้นจะต้องมั่นคงพอที่จะปิดชั้นไว้ แต่เบาพอที่จะไม่ทำให้ตัวนำแบน การเคลื่อนที่ในแนวขวางที่จัดไว้ไม่ดีทำให้เกิดส่วนที่อ่อนนุ่มและเป็นคลื่นซึ่งจะปรากฏขึ้นเฉพาะหลังจากการอัดขึ้นรูปเท่านั้น
- คุณภาพสายไฟขาเข้า ความคลาดเคลื่อนของเส้นผ่านศูนย์กลาง ผิวสำเร็จของพื้นผิว และการหล่อลื่นในการวาด ล้วนปรากฏในผลลัพธ์ที่ควั่น การวางไข่ที่วิ่งได้สะอาดบนล็อตลวดเส้นหนึ่งสามารถเป็นกรงนกได้ในล็อตถัดไป
การระบุเครื่องพันสายแบบข้าม: รายการตรวจสอบของผู้ซื้อ
วิธีที่เร็วที่สุดในการเปรียบเทียบใบเสนอราคาคือยึดตัวนำก่อนแล้วปล่อยให้เครื่องจักรตาม เนื่องจากเครื่องจักรสองเครื่องที่มีความเร็วโค้งเท่ากันสามารถให้ความสม่ำเสมอในการวางที่แตกต่างกันมากบนตัวนำเดียวกัน
จับคู่แพลตฟอร์มกับตัวนำ
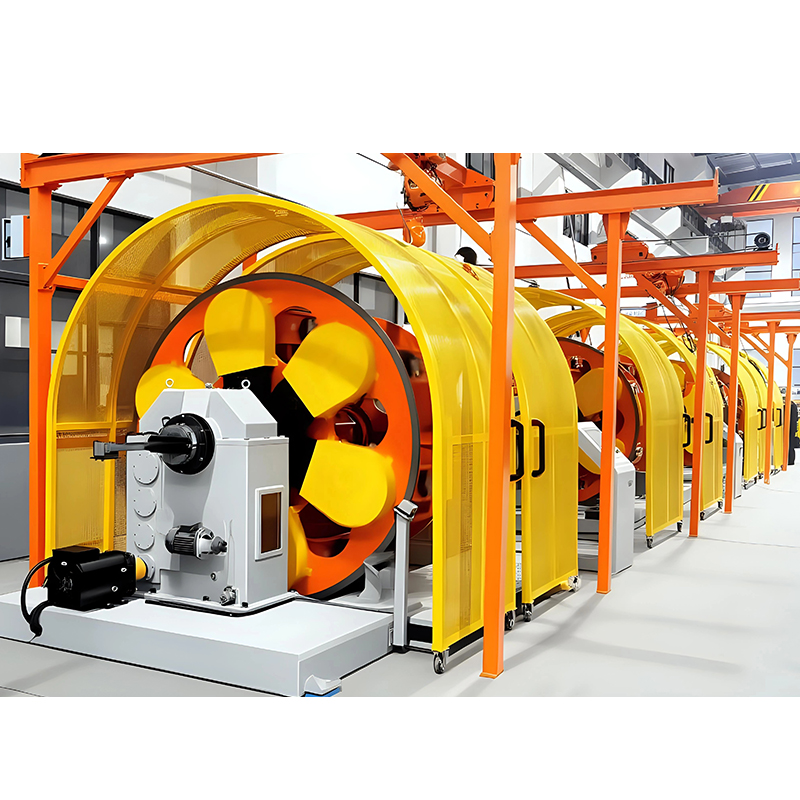
เครื่องจักรแบบ Double-bow เหมาะกับการผลิตตัวนำขนาดกลางและขนาดใหญ่ที่มีเอาต์พุตสูงกว่า โดยที่คันชักทั้งสองจะสมดุลซึ่งกันและกัน และช่วยให้หมุนได้เร็วขึ้นโดยไม่มีการสั่นสะเทือน เครื่องตีเกลียวคู่แบบบิดกลับเหมาะกับโครงสร้างที่ต้องคลายออกอย่างหมดจดที่ปลายที่ตัด โดยทั่วไปแล้วจะเลือกใช้เครื่องตีเกลียวเดี่ยวแบบคานยื่นสำหรับแกนขนาดเล็ก การทำงานที่สั้นกว่า และการเปลี่ยนผลิตภัณฑ์บ่อยครั้ง
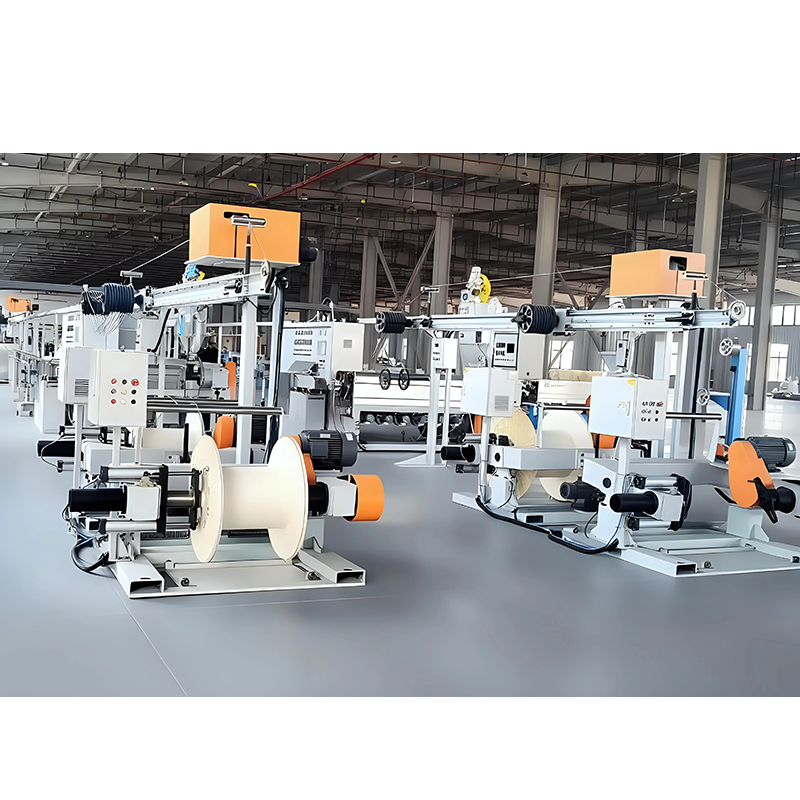
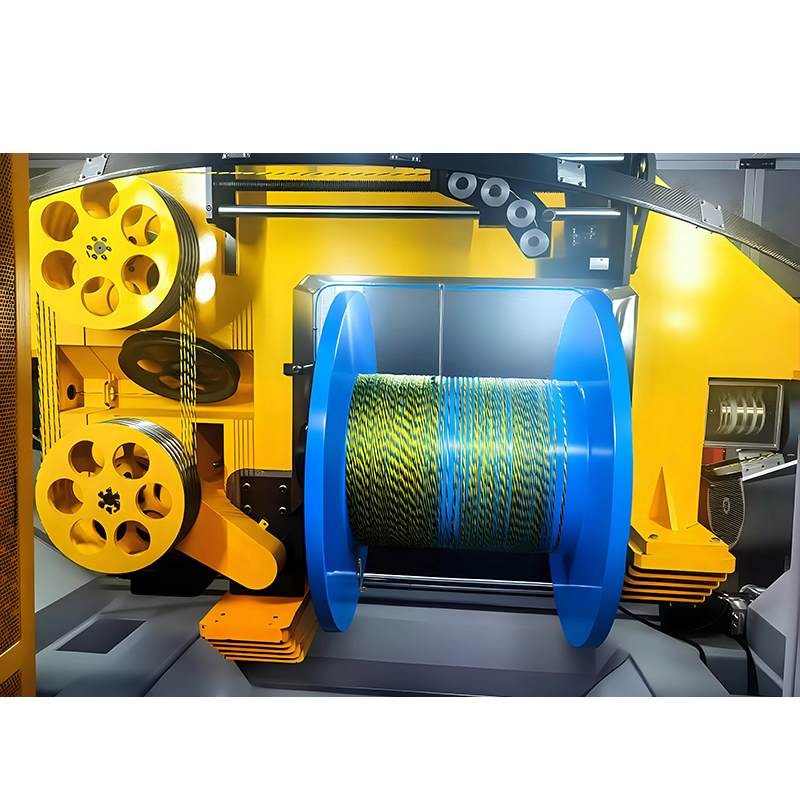 เครื่องพันเกลียวคู่รุ่น 1250 สำหรับการผลิตสายเคเบิลเอาท์พุตสูง การออกแบบโบว์คู่มุ่งเป้าไปที่ตัวนำขนาดกลางและขนาดใหญ่ ตรวจสอบความสมดุลของแรงดึง ข้อมูลจำเพาะของซัพพลายเออร์ และการใช้งานตั้งแต่สายเคเบิลข้อมูลไปจนถึงตัวนำไฟฟ้า ดูผลิตภัณฑ์ →
สอบถามซัพพลายเออร์แต่ละรายเกี่ยวกับช่วงการกลับตัวที่พวกเขาสามารถรักษาไว้ที่ความเร็วเส้นเป้าหมายของคุณ บวกกับค่าเผื่อที่ยอมรับได้ ช่วงเวลาที่ระบุไว้โดยไม่มีค่าพิกัดความเผื่อไม่ใช่ข้อกำหนดเฉพาะ
เขียนตัวเลขลงใน RFQ
สิ่งต่อไปนี้ควรปรากฏในการสอบถาม ไม่สามารถตกลงกันด้วยวาจาได้:
- โครงสร้างตัวนำ: จำนวนเกลียว เส้นผ่านศูนย์กลางของเส้นลวดเดี่ยว และไม่ว่าจะใช้ลวดเปลือยหรือลวดชุบก็ตาม
- วางความยาวในแต่ละทิศทาง ช่วงเวลาการกลับตัว และการเบี่ยงเบนที่อนุญาต
- ความเร็วของเส้นเป้าหมายและผลลัพธ์ที่ความเร็วนั้น ได้รับการยืนยันจากซัพพลายเออร์เป็นลายลักษณ์อักษร
- ขนาดกระสวยและจำนวนการจ่ายเงิน เนื่องจากสิ่งเหล่านี้จำกัดระยะเวลาการทำงานของเครื่องจักรระหว่างการโหลดซ้ำ
- การทดสอบการยอมรับ: ตรวจสอบความยาวของตัวอย่างสำหรับการวาง ความกลม และระยะห่างการกลับตัวก่อนที่จะยอมรับการจัดส่ง
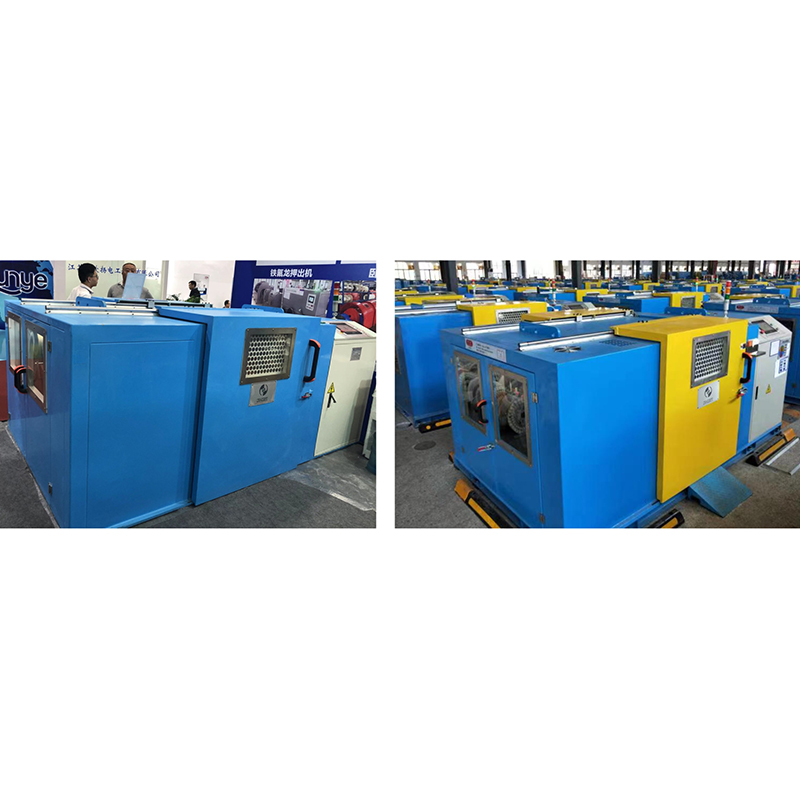
เครื่องบิดกลับสมควรได้รับการดูแลแยกกันเมื่อใดก็ตามที่พฤติกรรมการตัดปลายเป็นสิ่งที่ลูกค้าร้องเรียน เนื่องจากเส้นทางของสายไฟได้รับการออกแบบเพื่อให้ตัวนำคลายแรงบิดออกทีละน้อย แทนที่จะปล่อยทั้งหมดในคราวเดียว
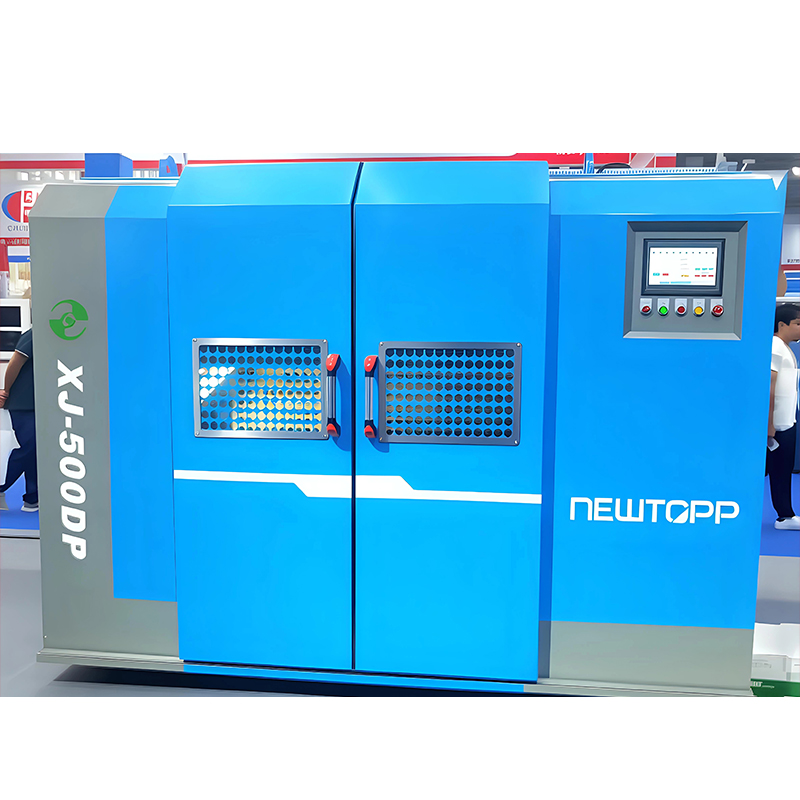 เครื่องพันคู่บิดหลังแนวนอนหรือแนวตั้ง มีแนวนอนหรือแนวตั้ง การบิดกลับก่อนการบิดคู่จะช่วยลดความเสียหายของสายเคเบิล Cat-5e/6/6A, HDMI 2.1 และสายเคเบิลข้อมูลความเร็วสูง ดูผลิตภัณฑ์ →
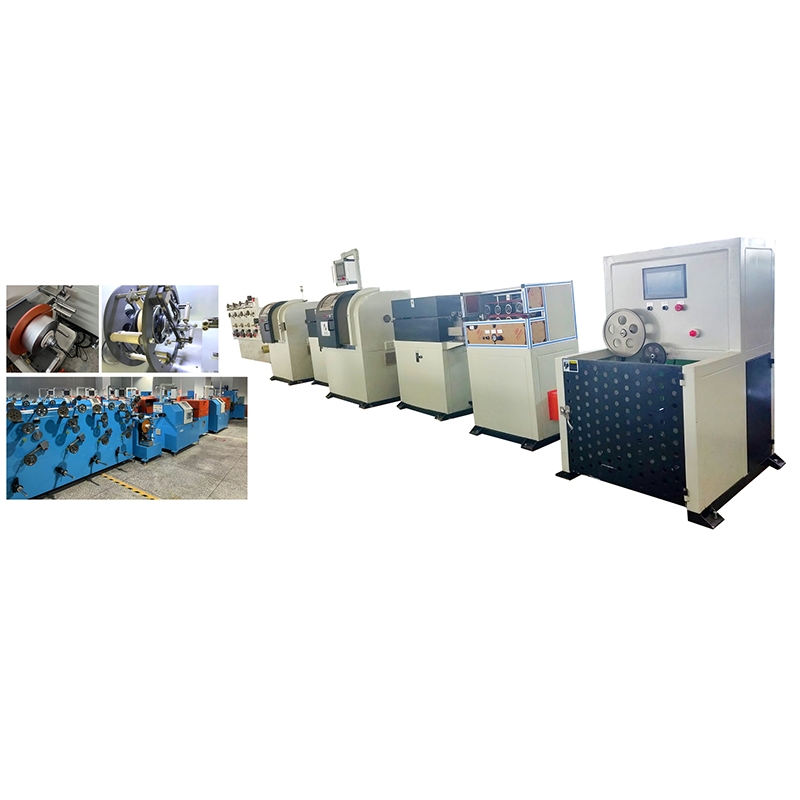
สำหรับแกนและโรงงานขนาดเล็กที่เปลี่ยนผลิตภัณฑ์หลายครั้งต่อสัปดาห์ แท่นเกลียวเดี่ยวมักจะให้ผลตอบแทนที่ดีกว่าเครื่องจักรแบบ double-bow ความเร็วสูงที่รับน้ำหนักน้อยเกินไป
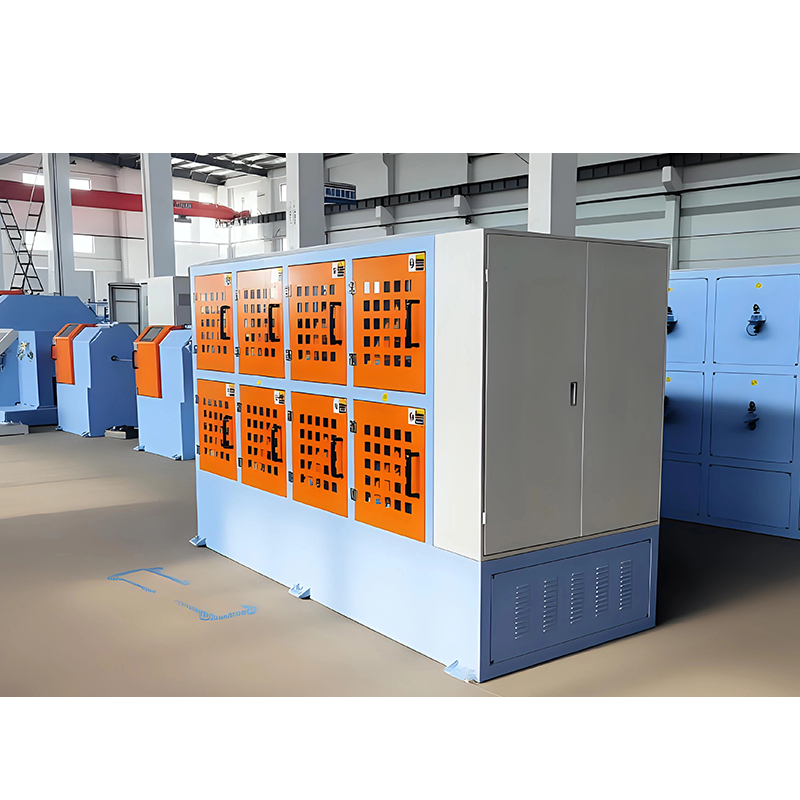 เครื่องพันเกลียวเดี่ยวแบบคานยื่นสำหรับการผลิตแกนขนาดเล็ก เหมาะกับแกนขนาดเล็กและการเปลี่ยนแปลงผลิตภัณฑ์บ่อยครั้ง ตรวจสอบเสถียรภาพของแรงดึง การควบคุมระยะพิทช์ของ PLC และการตั้งค่าการเคลื่อนที่ในแนวขวางสำหรับปัญหาการพันเกลียว ดูผลิตภัณฑ์ →
ข้อบกพร่องทั่วไปและสาเหตุที่แท้จริง
ปัญหาการพันเกลียวเกือบทุกปัญหามีย้อนกลับไปที่ความตึงเครียด การซิงโครไนซ์ หรือเครื่องมือ มากกว่าจะอยู่ที่การออกแบบตัวนำเอง
| ข้อบกพร่อง | สาเหตุน่าจะ | สิ่งที่ต้องเปลี่ยนแปลง |
| กรงนกหรือลวดแฟลร์ที่ตัวตาย | แรงตึงในการจ่ายออกไม่สม่ำเสมอหรือต่ำ รูเจาะขนาดใหญ่ | ปรับความตึงเครียดให้เท่ากัน ปรับขนาดแม่พิมพ์ขึ้นรูป |
| ตัวนำหลวมและเป็นคลื่น | แรงตึงในการ Take-up ต่ำเกินไป จังหวะการกลับตัวลอยไปตามความเร็วของเส้น | เพิ่มความตึงเครียดในการรับเข้า ตรวจสอบการซิงโครไนซ์อีกครั้ง |
| ระยะห่างการกลับตัวไม่เท่ากัน | กว้านลื่น, อัตราเร่งมากเกินไปในการกลับตัว | ปรับเทียบไดรฟ์อีกครั้ง ลดความเร็วทางลาดลง |
| สายไฟหัก | แรงดึงเกินขีดจำกัดของเส้นลวด ตัวนำเซรามิกสึกหรอ | ลดความตึง เปลี่ยนไกด์ และตรวจสอบทางเดินสายไฟ |
| ตัวนำออกนอกรอบ | เส้นผ่านศูนย์กลางลวดไม่ตรงกัน การเติมไส้กระสวยไม่เท่ากัน | ตรวจสอบความทนทานต่อสายไฟที่เข้ามา ตรวจสอบการโหลดไส้กระสวย |
| หงิกงอหลังจากการทดสอบดิ้น | วางสั้นเกินไปสำหรับรัศมีโค้งที่ต้องการ | ยืดระยะการวางและขยายช่วงการกลับรายการให้กว้างขึ้น |
คำถามที่พบบ่อย
อะไรคือความแตกต่างระหว่างการพันเกลียวแบบข้ามและการพันแบบมัด?
การข้ามการพันเกลียวจะกลับทิศทางการวางตามช่วงเวลาที่กำหนด ในขณะที่การพันเกลียวแบบมัดจะบิดอย่างต่อเนื่องในทิศทางเดียวโดยไม่มีชั้นที่กำหนดไว้ ข้ามการพันเกลียวที่ปลายตัดเข้าด้วยกันและรักษาตัวนำไว้ ตัวนำที่มัดรวมกันจะผลิตได้เร็วกว่าและมีแนวโน้มที่จะเกิดวูบวาบเมื่อถูกตัด
สายเคเบิลโรบอทตีเกลียวแบบข้ามควรใช้ความยาวในการวางเท่าใด
ไม่มีหมายเลขสากล การทำงานจากรัศมีโค้งงอที่เล็กที่สุดสายเคเบิลจะต้องรอด จากนั้นวางเลย์เอาต์ที่ยาวที่สุดซึ่งยังคงยึดตัวนำไว้อยู่ที่แม่พิมพ์ขึ้นรูป การวางที่สั้นเกินไปเป็นสาเหตุปกติของตัวนำหุ่นยนต์ที่แข็งและหักงอ
เครื่องตีเกลียวแบบ double-bow แบบมาตรฐานสามารถสร้างการข้ามได้หรือไม่?
เฉพาะในกรณีที่ระบบขับเคลื่อนและระบบควบคุมสามารถกลับคันธนูได้อย่างแม่นยำและทำซ้ำได้ตามความเร็วในการผลิต เครื่องจักรจำนวนมากสามารถหมุนได้ทั้งสองทิศทาง แต่มีน้อยกว่ามากที่คงช่วงการกลับตัวไว้ภายในพิกัดความเผื่อที่แน่นหนาในขณะที่การดึงขึ้นยังคงดึงอยู่
การตีเกลียวแบบข้ามเหมาะสำหรับตัวนำอลูมิเนียมหรือไม่?
ใช่ หากตั้งค่าความตึงไว้สำหรับอะลูมิเนียมแทนที่จะเป็นทองแดง ลวดอลูมิเนียมมีความนุ่มกว่าและไวต่อการสึกหรอของตัวนำมากกว่า ดังนั้น แรงดึงที่ต้องชำระและพื้นผิวสัมผัสเซรามิกจึงจำเป็นต้องได้รับการตรวจสอบก่อนที่จะปรับการตั้งค่าเลย์
ฉันจะตรวจสอบความสอดคล้องของการกลับรายการโดยไม่ต้องหยุดการผลิตได้อย่างไร
ใช้ความยาวตัวอย่าง ทำเครื่องหมายจุดกลับตัวตามนั้น และวัดระยะห่าง ทำซ้ำการตรวจสอบตัวอย่างที่ดำเนินการตั้งแต่เริ่มต้นและสิ้นสุดกะ การเลื่อนไปมาระหว่างตัวอย่างทั้งสองหมายความว่าไดรฟ์สูญเสียตำแหน่งในขณะที่เครื่องอุ่นเครื่อง
การตัดสินใจขึ้นอยู่กับวิธีใช้สายเคเบิล ไม่ใช่รูปแบบการวางที่ทันสมัยกว่า หากตัวนำของคุณงอซ้ำๆ ตัดและสิ้นสุดด้วยมือ หรือลากข้ามพื้นโรงงาน ให้ใส่ความยาวในการวางและช่วงเวลาการกลับด้านในข้อกำหนดการซื้อถัดจากจำนวนเกลียวและเส้นผ่านศูนย์กลางของเส้นลวด Jiangsu Newtopp Precision Machinery สร้าง อุปกรณ์การพันเกลียว การอัดรีด และการติดเทป สำหรับประเภทตัวนำเหล่านี้ทุกประการ ดังนั้นข้อมูลจำเพาะของเลย์และเครื่องที่สร้างมันจึงสามารถจับคู่ได้ในการสนทนาเดียวแทนที่จะเป็นสามรายการ
-
Phone
Address
5
ลิขสิทธิ์ © 2025 Jiangsu NewTopp Precision Machinery Co., Ltd. สงวนลิขสิทธิ์. Wire & Cable Equipment Manufacturer
โรงงานผลิตอุปกรณ์เสริมสายเคเบิลหุ่นยนต์
