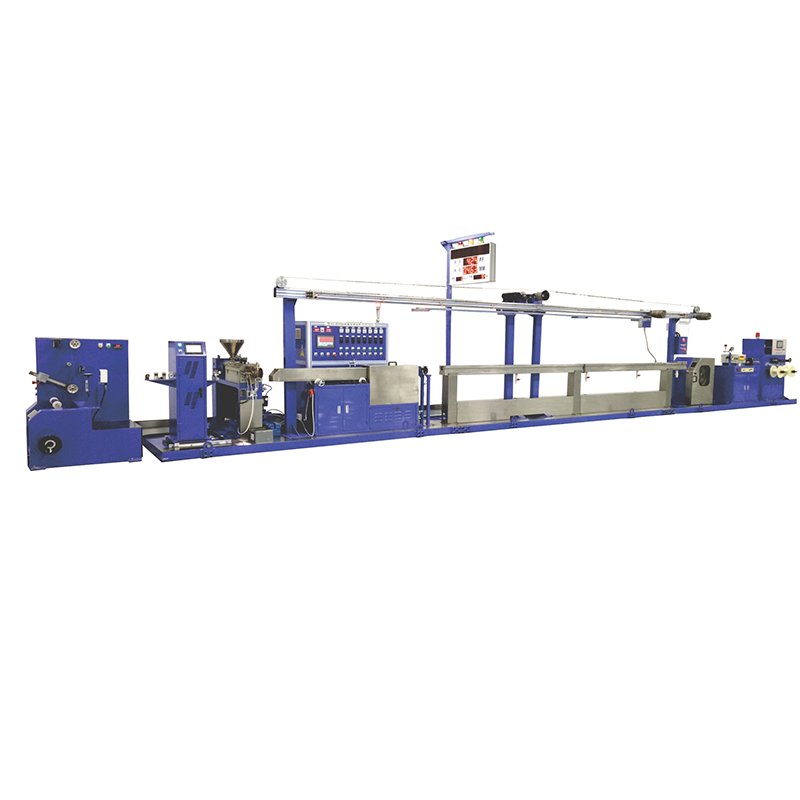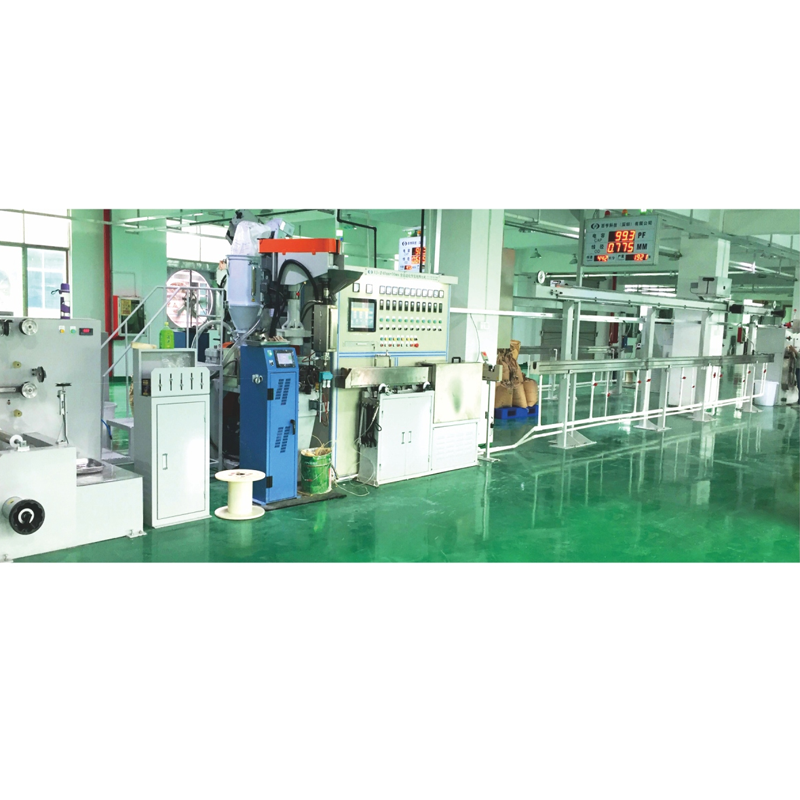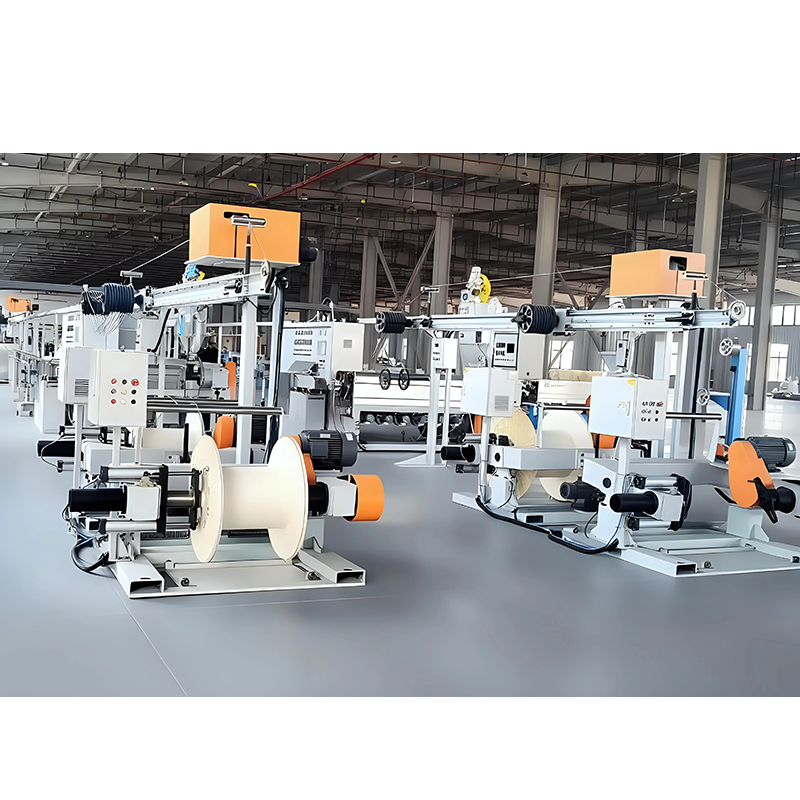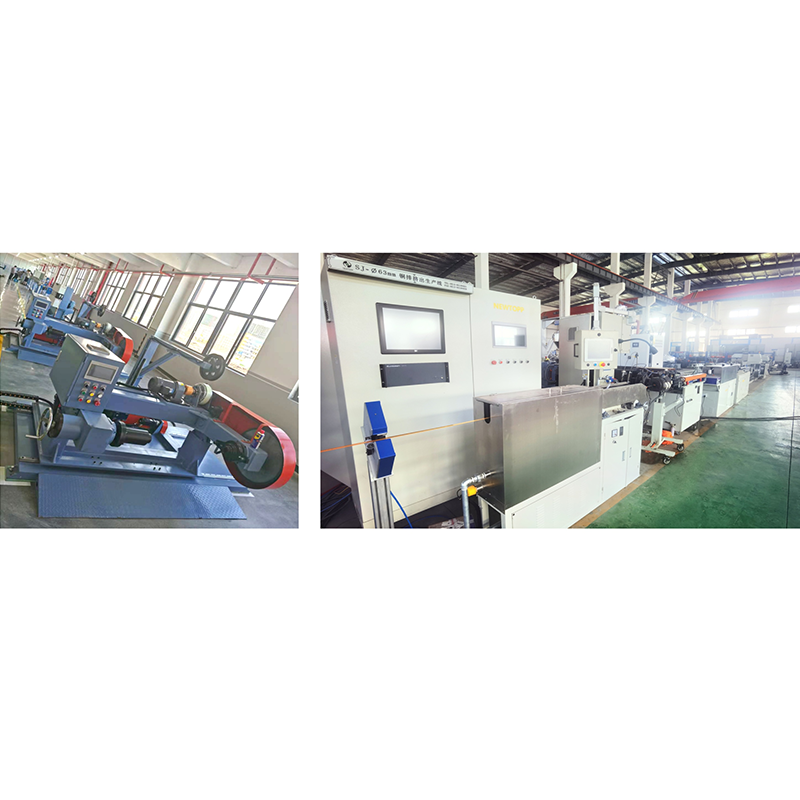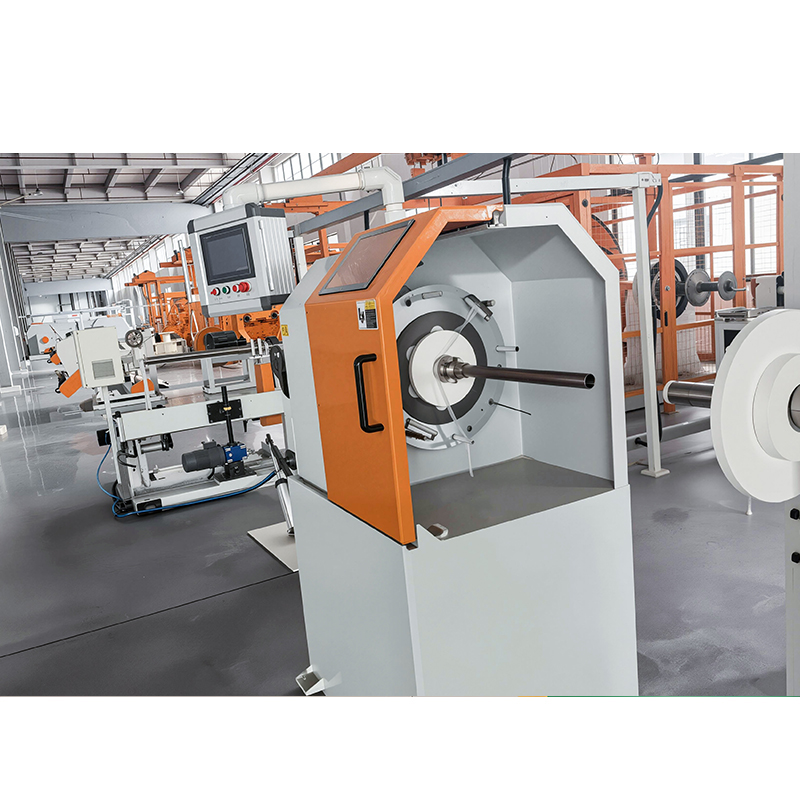




เครื่องตีเกลียวสายเคเบิลแบบหุ่นยนต์เป็นระบบการตีเกลียวที่ควบคุมด้วยเซอร์โวที่ตั้งโปรแกรมได้ ซึ่งจะบิดสายไฟเดี่ยวให้เป็นตัวนำสายเคเบิลในขณะที่ทำให้การโหลดม้วน การควบคุมแรงดึง และการควบคุมกระบวนการเป็นไปโดยอัตโนมัติ หากคุณใช้งานสายเคเบิลข้อมูล สายเคเบิลหุ่นยนต์ หรือสายไฟในรถยนต์ การเปลี่ยนจากเครื่องพันเกลียวแบบควบคุมด้วยมือไปเป็นแพลตฟอร์มหุ่นยนต์เป็นวิธีที่ตรงที่สุดในการปรับปรุงความสม่ำเสมอของตัวนำและลดต้นทุนค่าแรงต่อกิโลเมตร คู่มือนี้ครอบคลุมความหมายของ "หุ่นยนต์" บนเครื่องตีเกลียว ปริมาณที่เพิ่มขึ้นที่วัดได้ ข้อมูลจำเพาะที่จะเปรียบเทียบ และความเสี่ยงในการซื้อที่ควรหลีกเลี่ยง
เครื่องพันสายเคเบิลแบบหุ่นยนต์คืออะไร?
เครื่องตีเกลียวสายเคเบิลแบบหุ่นยนต์เป็นแพลตฟอร์มการตีเกลียวแบบทั่วไปที่มีการจัดการม้วนแบบอัตโนมัติ การควบคุมความตึงแบบวงปิด และการจัดการสูตรแบบดิจิทัล ดังนั้นผู้ปฏิบัติงานรายเดียวจึงสามารถควบคุมสายการผลิตหลายสายแทนที่จะดูแลเครื่องจักรเครื่องเดียว
“หุ่นยนต์” ไม่ได้หมายถึงแขนหุ่นยนต์เสมอไป ในโรงงานเคเบิล โดยทั่วไปการใช้หุ่นยนต์จะปรากฏในสามระบบย่อย:
- การขนถ่ายกระสวยอัตโนมัติ มักใช้แขนหุ่นยนต์หรือกระสวยที่จะดึงม้วนเปล่าออกจากที่เก็บแล้ววางลงในกระสวย
- การควบคุมการจ่ายออกที่ขับเคลื่อนด้วยเซอร์โวซึ่งจะอ่านความตึงของสายไฟผ่านโหลดเซลล์และปรับแรงเบรกแบบเรียลไทม์
- การตั้งค่าความยาวเลย์และความเร็วแบบดิจิทัลที่เรียกคืนพารามิเตอร์ที่แน่นอนสำหรับการออกแบบสายเคเบิลแต่ละเส้นในไม่กี่วินาที
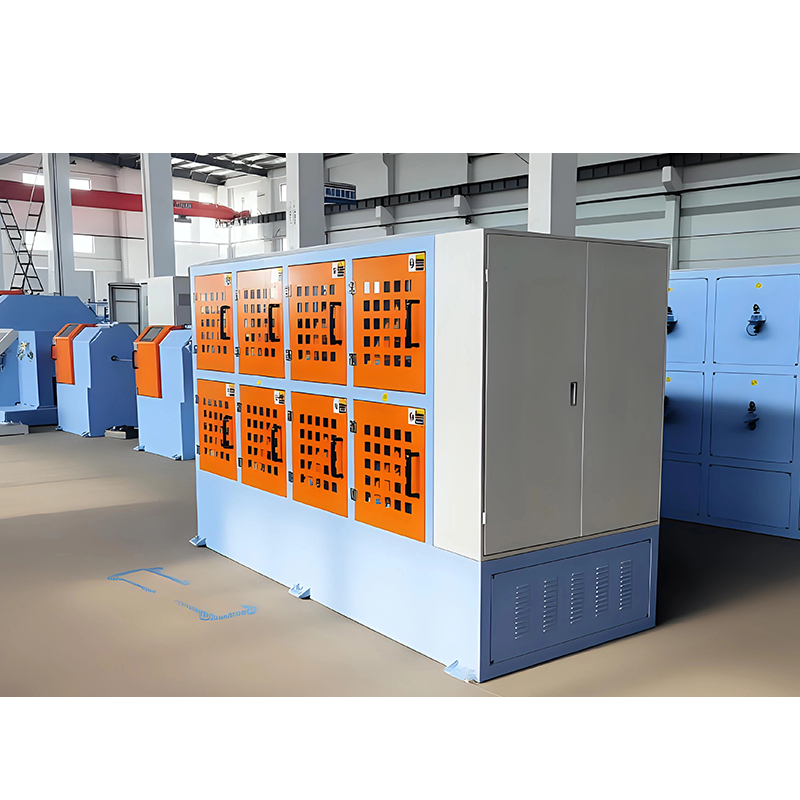
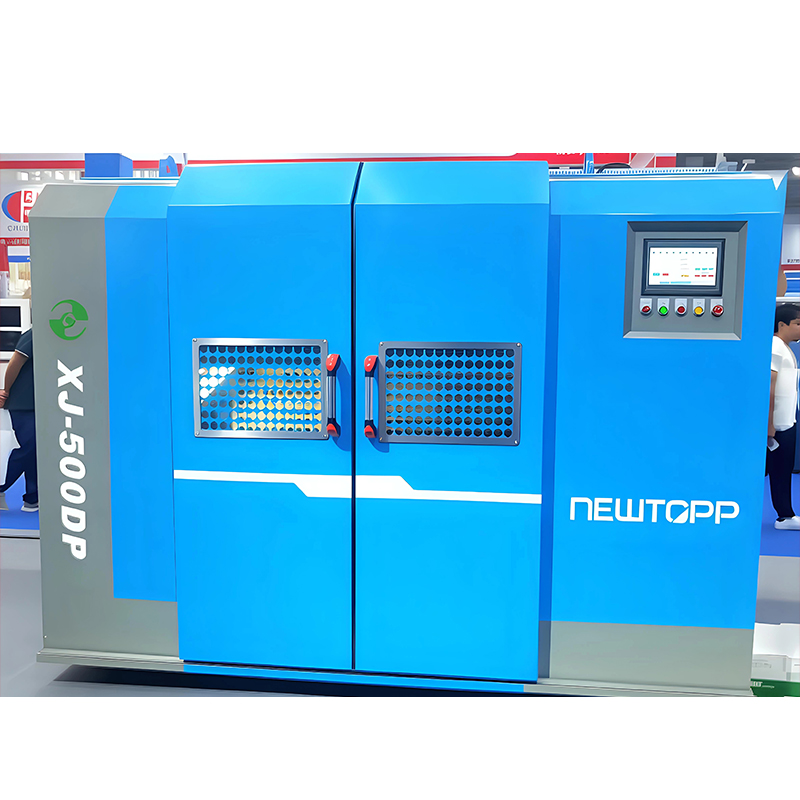
เครื่องจักรเช่นเครื่องตีเกลียวแบบ double-bow 1250 สะท้อนให้เห็นถึงแนวโน้มนี้: โดยจะรักษาการบิดตัวที่มั่นคงที่ความเร็วคันชักสูง ในขณะที่ระบบควบคุมจะชดเชยการเปลี่ยนแปลงน้ำหนักของกระสวย ซึ่งจะช่วยป้องกันการพันเกลียวที่เลอะเทอะเมื่อสิ้นสุดการวิ่ง
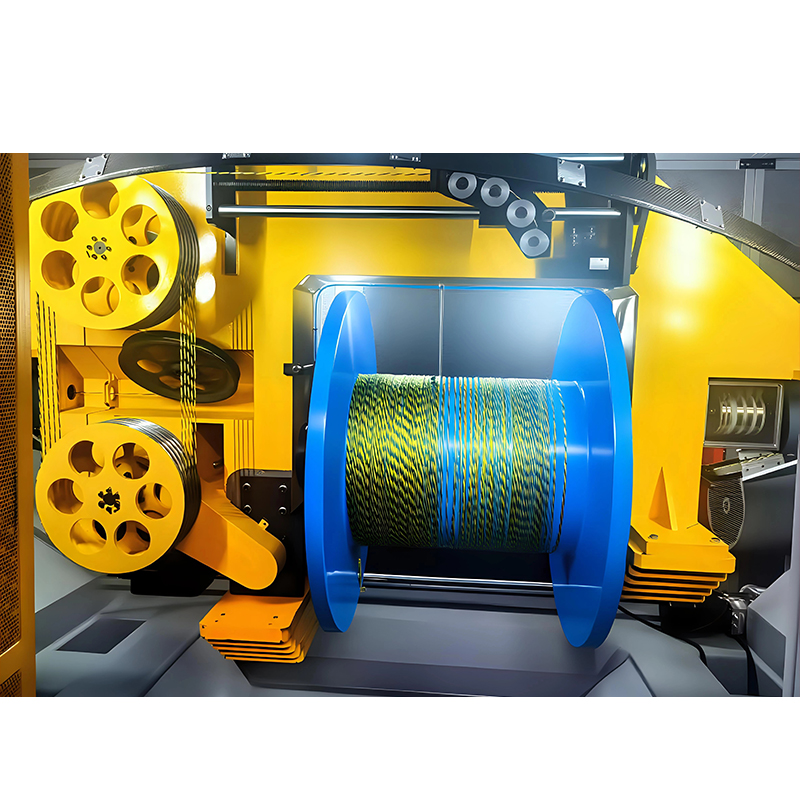 เครื่องพันเกลียวคู่รุ่น 1250 สำหรับการบิดสายเคเบิลความเร็วสูง เครื่องนี้รักษาการบิดอย่างมั่นคงที่ความเร็วคันชักสูง ขณะเดียวกันก็ชดเชยน้ำหนักกระสวยที่เปลี่ยนแปลงโดยอัตโนมัติ ป้องกันการพันเกลียวหลวมเมื่อใกล้สิ้นสุดการทำงาน การออกแบบแบบโค้งคู่ช่วยรักษาสมดุลของแรงดึงบนเกลียวหลายเส้น ทำให้เป็นตัวเลือกที่เชื่อถือได้สำหรับการผลิตสายเคเบิลที่มีประสิทธิภาพ ดูผลิตภัณฑ์ →
หากต้องการเปรียบเทียบประเภทเครื่องจักรในวงกว้าง โปรดดูของเรา คู่มือฉบับสมบูรณ์เกี่ยวกับเครื่องพันสายเคเบิล .
เหตุใดผู้ผลิตสายเคเบิลจึงหันมาใช้การวางสายแบบหุ่นยนต์
ปัจจัยขับเคลื่อนหลักคือความประหยัด: การลากสายด้วยหุ่นยนต์จะแปลงการตัดสินใจที่ขึ้นอยู่กับผู้ปฏิบัติงานให้เป็นความแม่นยำที่ควบคุมด้วยซอฟต์แวร์ ซึ่งเพิ่มผลผลิตในการผ่านครั้งแรก และช่วยให้พนักงานหนึ่งคนสามารถรันเครื่องจักรหลายเครื่องได้ในคราวเดียว
ประโยชน์ที่สามารถวัดผลได้ซึ่งผู้จัดการโรงงานมักจะเห็นหลังจากระบบอัตโนมัติ:
| เมตริก | การพันเกลียวด้วยมือ | การพันเกลียวด้วยหุ่นยนต์ |
|---|---|---|
| การเปลี่ยนแปลงความตึงเครียด | ±5–8% | ±2–3% |
| เวลาเปลี่ยนรีล | 15–20 นาที | ไม่เกิน 3 นาที |
| ตัวดำเนินการต่อบรรทัด | บรรทัดละ 1 ตัว | 1 ต่อ 3–4 บรรทัด |
| อัตราผลตอบแทนผ่านครั้งแรก | 92–97% | 98–99% |
| การตรวจสอบย้อนกลับเป็นชุด | บันทึกกระดาษ | บันทึกดิจิทัล |
นอกเหนือจากตัวเลขเหล่านี้ ยิ่งกำไรที่อ่อนลงก็มีความสำคัญเช่นกัน: เศษที่น้อยลงจากเหตุการณ์ลวดขาด คุณสมบัติของการออกแบบสายเคเบิลใหม่ที่รวดเร็วขึ้น และการสั่งซื้อซ้ำน้อยลงซึ่งเกิดจากความตึงเครียดที่เบี่ยงเบนไประหว่างกะ
การลากสายด้วยหุ่นยนต์กับการลากสายแบบธรรมดา: การเปลี่ยนแปลงที่เกิดขึ้นในโรงงาน
ในทางปฏิบัติ สวิตช์จะเปลี่ยนสามสิ่ง: ใครโต้ตอบกับเครื่องจักร วิธีที่เครื่องตอบสนองต่อการเปลี่ยนแปลงของความตึงของสายไฟ และปริมาณข้อมูลที่กระบวนการทิ้งไว้
| ด้าน | เครื่องคั้นน้ำแบบธรรมดา | หุ่นยนต์คั้นน้ำ |
|---|---|---|
| การเปลี่ยนแปลงความยาวเลย์ | เกียร์ธรรมดาหรือแป้นหมุน | อินพุตดิจิตอล, สูตรอาหารที่เก็บไว้ |
| การควบคุมความตึงเครียด | เบรกแบบกลไก ตั้งค่าตามความรู้สึก | เซอร์โวเบรกพร้อมการตอบสนองของโหลดเซลล์ |
| การตอบสนองของการตัดลวด | หยุดหลังจากห่อหนึ่งหรือสองอัน | หยุดทันทีพร้อมตำแหน่งสัญญาณเตือน |
| การจัดการรอก | รอกหรือรถเข็นแบบแมนนวล | แขนหุ่นยนต์หรือรถเข็นอัตโนมัติ |
| เอาท์พุทข้อมูล | ไม่ค่อยได้บันทึกไว้. | OEE, แนวโน้มความตึงเครียด, ประวัติการแจ้งเตือน |
ผลกระทบในทางปฏิบัติคือ เครื่องจักรหุ่นยนต์จะฟื้นตัวจากการรบกวนเล็กๆ น้อยๆ ก่อนที่ผู้ปฏิบัติงานจะสังเกตเห็นด้วยซ้ำ ซึ่งทำให้การผลิตดำเนินไปยาวนานโดยอยู่ในเกณฑ์ที่ยอมรับได้
ข้อมูลจำเพาะที่สำคัญในการประเมินก่อนซื้อ
ตัวเลขห้าตัวเป็นตัวกำหนดว่าเครื่องตีเกลียวด้วยหุ่นยนต์จะสร้างผลกำไรให้กับส่วนผสมผลิตภัณฑ์ของคุณหรือไม่: ช่วงความยาววาง จำนวนกระสวย ช่วงเส้นผ่านศูนย์กลางของเส้นลวด ความสามารถในการหยิบจับ และความแม่นยำของความตึง
- ช่วงความยาวเลย์ — โดยทั่วไปคือ 20 ถึง 150 มม. บนเครื่องจักรอเนกประสงค์ ตรวจสอบให้แน่ใจว่าขีดจำกัดล่างเหมาะกับการออกแบบสายเคเบิลข้อมูลที่มีระยะพิทช์ที่ดีที่สุดของคุณ
- จำนวนกระสวย — 6, 12, 18 หรือ 24 สปินเดิลเป็นตัวกำหนดขนาดหน้าตัดของตัวนำไฟฟ้าสูงสุดและรูปทรงเกลียว
- ช่วงเส้นผ่านศูนย์กลางของเส้นลวด — โดยทั่วไปจะมีประมาณ 0.2 ถึง 2.0 มม. หากคุณแปรรูปลวดแม่เหล็กละเอียด ให้ตรวจสอบขีดจำกัดล่างด้วยตัวอย่างการผลิต
- ความจุของถังบรรจุ — ต้องตรงกับความยาวสั่งซื้อทั่วไปและพื้นที่พื้น
- ความแม่นยำของแรงดึง — ขอการควบคุมวงปิดที่ใช้โหลดเซลล์ และระบุพิกัดความเผื่อที่คุณต้องการในหน่วยกรัมหรือนิวตัน
ความเสี่ยงในการซื้อสามประการสมควรได้รับความสนใจ ประการแรก โดยปกติจะวัดความเร็วโบรชัวร์บนวงล้อที่ไม่ได้โหลด ขอข้อมูลประสิทธิภาพที่โหลดเต็ม ประการที่สอง เวลาเปลี่ยนจะมีความหมายก็ต่อเมื่อทดสอบกับสายไฟของคุณเองกับผู้ปฏิบัติงานเท่านั้น ประการที่สาม ขอบเขตของ "หุ่นยนต์" แตกต่างกันไปตามซัพพลายเออร์แต่ละราย ดังนั้นให้ตรวจสอบว่าครอบคลุมถึงการเปลี่ยนรอกเท่านั้นหรือการซ่อมแซมตัวตัดสายไฟแบบอัตโนมัติด้วย
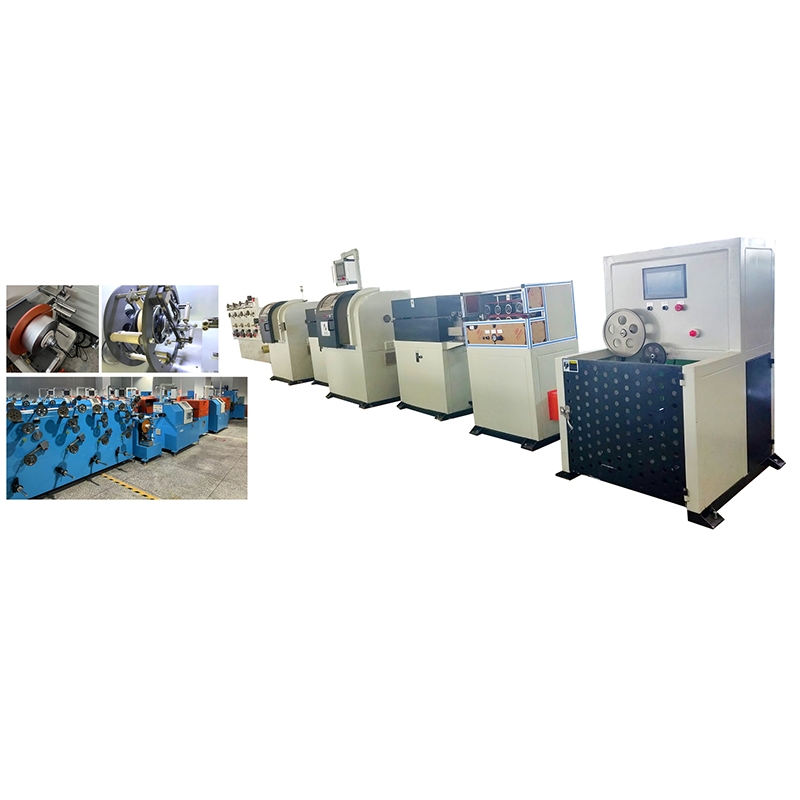
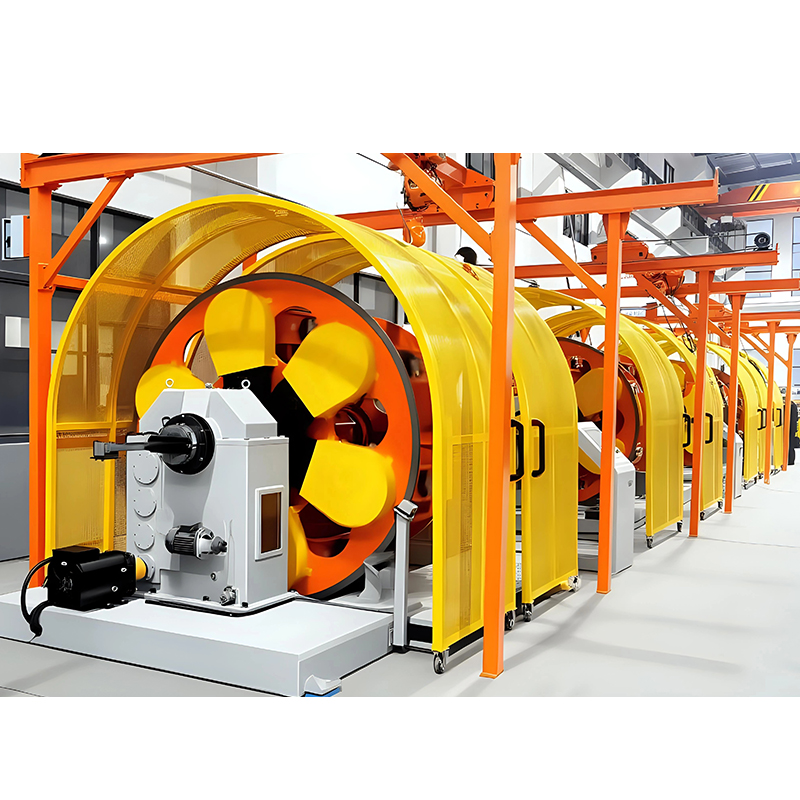 เครื่องพันเกลียวดาวเคราะห์สำหรับสายเคเบิลมัลติคอนดักเตอร์ที่มีความแม่นยำ หลังจากตรวจสอบความเสี่ยงในการซื้อทั่วไปแล้ว เครื่องจักรนี้มีความโดดเด่นในด้านการเคลื่อนที่ของดาวเคราะห์ซึ่งช่วยลดแรงบิดตกค้าง และรองรับการตรวจสอบแรงตึงอัตโนมัติ เหมาะกับผู้ผลิตที่ผสมกำลังและตัวนำควบคุมแบบละเอียด ในขณะเดียวกันก็ให้การควบคุมเลย์เอาต์ที่ยืดหยุ่นและประสิทธิภาพที่สม่ำเสมอ ดูผลิตภัณฑ์ →
หากการผลิตของคุณผสมตัวนำไฟฟ้าเข้ากับตัวนำควบคุมแบบละเอียด เครื่องพันเกลียวแบบดาวเคราะห์จะให้การควบคุมการวางที่ยืดหยุ่นและยังคงให้การตรวจสอบแรงดึงอัตโนมัติในโครงสร้างสมัยใหม่
แอปพลิเคชันที่ได้รับประโยชน์สูงสุดจากการวางสายด้วยหุ่นยนต์
ผลตอบแทนที่ใหญ่ที่สุดมาจากโรงงานที่ดำเนินการสั่งซื้อสายเคเบิลหุ่นยนต์ที่มีความยืดหยุ่นสูง สายเคเบิลข้อมูล และสายไฟในยานยนต์เป็นเวลานานและซ้ำหลายครั้ง ซึ่งความสม่ำเสมอและความสามารถในการตรวจสอบย้อนกลับมีความสำคัญมากกว่าความเร็วสูงสุด
- สายเคเบิลหุ่นยนต์แบบยืดหยุ่นสูง: เส้นทองแดงละเอียดหลายร้อยเส้นต้องการแรงตึงที่สม่ำเสมอเพื่อหลีกเลี่ยงการแตกหักของตัวนำตั้งแต่เนิ่นๆ ภายใต้การดัดงออย่างต่อเนื่อง
- อีเทอร์เน็ตอุตสาหกรรมและสายเคเบิลข้อมูล: การควบคุมความยาวเลย์และการบิดกลับที่แม่นยำ ช่วยให้คุณลักษณะทางไฟฟ้ามีความเสถียรตั้งแต่คู่หนึ่งไปอีกคู่หนึ่ง
- การเดินสายไฟในรถยนต์: จำเป็นต้องมีการตรวจสอบย้อนกลับเป็นชุดและอัตราข้อบกพร่องต่ำจึงจะมีคุณสมบัติเป็นซัพพลายเออร์ระดับชั้น
- สายเคเบิลควบคุมหลายคู่: การควบคุมความตึงแบบดิจิทัลป้องกันการเปลี่ยนแปลงความยาวคู่ที่ทำให้เกิดความล้มเหลวของครอสทอล์ค
สำหรับผู้ผลิตสายเคเบิลข้อมูล เครื่องตีเกลียวสามเส้นคุ้มค่าที่จะดูอย่างใกล้ชิด เนื่องจากสามารถผลิตสายคู่บิดเกลียวได้สามคู่ในการผ่านครั้งเดียว ซึ่งจะลดพื้นที่และแรงงานในขณะที่ยังคงรักษาการควบคุมความตึงอัตโนมัติแบบเดียวกัน
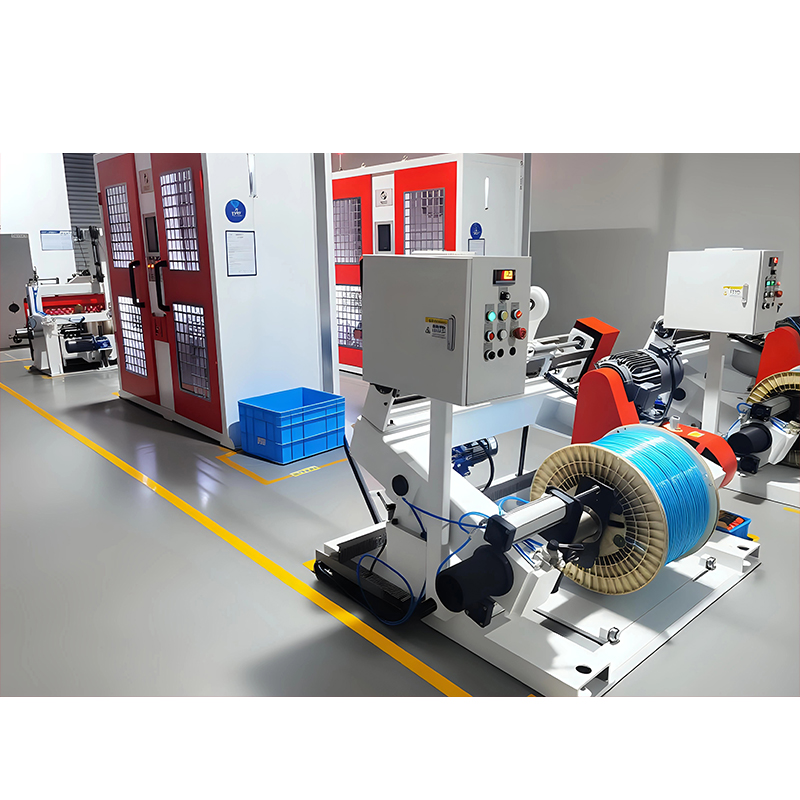
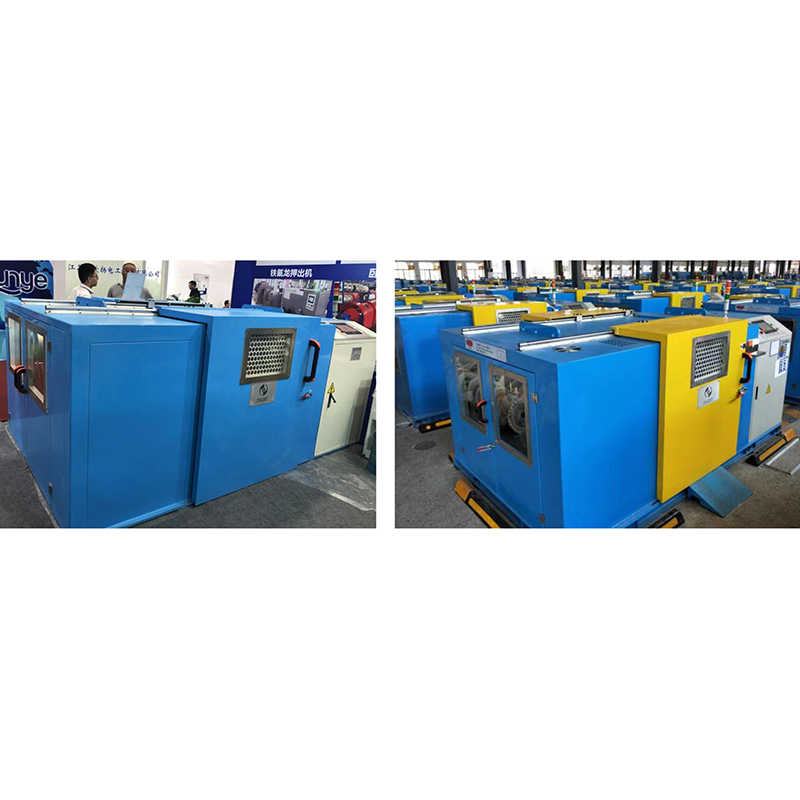 เครื่องพันเกลียวสามเส้นสำหรับการผลิตสาย LAN ความเร็วสูง เครื่องจักรนี้ผลิตคู่บิดเกลียวสามคู่ในการผ่านครั้งเดียว ช่วยลดพื้นที่และแรงงานในขณะที่ยังคงการควบคุมแรงตึงแบบอัตโนมัติ ด้วยระยะพิทช์สามระดับและความแม่นยำของระยะพิทช์อิเล็กทรอนิกส์ของเซอร์โวภายใน ±2% จึงเหมาะอย่างยิ่งสำหรับผู้ผลิตสายเคเบิล CAT5E, CAT6 และ CAT7 ดูผลิตภัณฑ์ →
เรียกดูของเรา กลุ่มผลิตภัณฑ์เครื่องพันสายไฟ เพื่อจับคู่แพลตฟอร์มกับพอร์ตโฟลิโอตัวนำของคุณ
คำถามที่พบบ่อย
ต่อไปนี้เป็นคำถามเกี่ยวกับการจัดซื้อที่พบบ่อยที่สุดที่เราได้ยินจากวิศวกรโรงงานเคเบิลและผู้จัดการฝ่ายผลิต
อะไรคือความแตกต่างระหว่างเครื่องตีเกลียวแบบหุ่นยนต์และเครื่องตีเกลียวแบบปกติ?
เครื่องตีเกลียวแบบหุ่นยนต์ทำงานแบบแมนนวลที่เกิดซ้ำอย่างน้อยหนึ่งงานโดยอัตโนมัติ เช่น การเปลี่ยนม้วน การปรับความตึง หรือการตั้งค่ากระบวนการ ผ่านเซอร์โว เซ็นเซอร์ และลอจิกที่ตั้งโปรแกรมได้ ในขณะที่เครื่องตีเกลียวแบบปกติต้องการให้ผู้ปฏิบัติงานทำงานเหล่านั้นด้วยมือในการวิ่งทุกครั้ง
เครื่องพันเกลียวแบบหุ่นยนต์สามารถเดินสายไฟละเอียดได้หรือไม่
ได้ แต่คุณต้องตรวจสอบขีดจำกัดเส้นผ่านศูนย์กลางเส้นลวดด้านล่างและความละเอียดในการควบคุมความตึง ลวดละเอียดต้องใช้โหลดเซลล์ที่มีช่วงการวัดน้อย เพื่อให้การตอบสนองแรงดึงมีความแม่นยำต่ำกว่า 100 กรัม ไม่ใช่ทุกข้อมูลจำเพาะของเครื่องจะมีความหมายสำหรับตัวนำแบบบาง
เครื่องตีเกลียวแบบหุ่นยนต์ต้องใช้พื้นที่เท่าใด
ขนาดของเครื่องจักรมักจะคล้ายกับเครื่องตีเกลียวทั่วไป แต่การจัดเก็บม้วนแบบอัตโนมัติและเซลล์ขนย้ายแบบหุ่นยนต์จะเพิ่มความยาว 2 ถึง 4 เมตรที่ปลายคันเบ็ด ขอแบบผังและตรวจสอบพื้นที่ทางเดินเพื่อเข้าถึงการบำรุงรักษา
Robotic Strander ต้องการการบำรุงรักษาอะไรบ้าง
เซอร์โวมอเตอร์และโหลดเซลล์ลดการสึกหรอทางกลแต่เพิ่มการบำรุงรักษาทางไฟฟ้า วางแผนสำหรับการสอบเทียบเซ็นเซอร์แรงดึงใหม่ประจำปี การทำความสะอาดกริปเปอร์แบบหุ่นยนต์เป็นประจำ และการสำรองข้อมูลซอฟต์แวร์ โดยรวมแล้วระยะเวลาบำรุงรักษาตามกำหนดจะน้อยกว่าเครื่องเบรกแบบกลไก
คำแนะนำขั้นสุดท้าย
สำหรับผู้ผลิตสายเคเบิลส่วนใหญ่ คำถามไม่ได้อยู่ที่ว่าจะทำให้การพันเกลียวแบบอัตโนมัติหรือไม่ แต่คำถามคือเมื่อใดและด้วยความจุเท่าใด เริ่มต้นด้วยโครงสร้างตัวนำที่เกิดขึ้นประจำที่ใหญ่ที่สุดของคุณ ขอหมายเลขประสิทธิภาพที่รับประกันเป็นลายลักษณ์อักษร และทดลองใช้งานแบบชำระเงินด้วยสายของคุณเองก่อนที่จะตัดสินใจเลือกแบบจำลอง
เครื่องพันสายเคเบิลแบบหุ่นยนต์จะจ่ายเองเร็วที่สุดเมื่อส่วนผสมการผลิตมีเสถียรภาพ ข้อกำหนดด้านคุณภาพที่เข้มงวด และปัญหาด้านแรงงานคือปัญหาคอขวด — ตรงกับสถานการณ์ในสายเคเบิลแบบหุ่นยนต์ สายเคเบิลข้อมูล และโรงงานผลิตสายเคเบิลในยานยนต์ในปัจจุบัน